Submit manuscript...
eISSN: 2576-4500

Aeronautics and Aerospace Open Access Journal

Review Article Volume 10 Issue 3

Robust nonlinear spatial trajectory control of F/A18 model

Keum W Lee,1 Kaushik Raj,2 Sahjendra N Singh3

1Professor Emeritus, Department of Electronic Engineering, Catholic Kwandong University, Gangwon 25601, Republic of Korea
2Research Engineer III, Rheem R&D Lab, 2600 Gunter Park Dr E, Montgomery, USA
3Professor, Department of Electrical and Computer Engineering, University of Nevada Las Vegas, Las Vegas, USA

Correspondence: Sahjendra N Singh, Professor, Department of Electrical and Computer Engineering, University of Nevada Las Vegas, Las Vegas, USA

Received: August 12, 2026 | Published: August 24, 2026

Citation: Lee KW, Raj K, Singh SN. Robust nonlinear spatial trajectory control of F/A-18 model. Aeron Aero Open Access J. 2026;10(3):145-153. DOI: 10.15406/aaoaj.2026.10.00262

Download PDF

Abstract

This article proposes a novel hybrid two-layer control architecture for 3‑D spatial trajectory (x, y, z) tracking of a F/A-18 aircraft model under parametric uncertainties. First, an outer loop control subsystem is designed based on sliding mode control (SMC) theory. This SMC subsystem accomplishes spatial trajectory (x, y, z) and sideslip angle control using angular velocity vector—comprising roll rate p, pitch rate q, and yaw rate r - as virtual control input, in conjunction with the derivative of the thrust Tx. Second, a composite inner loop control subsystem, including (i) a geometric homogeneity-based finite-time control law and (ii) a super-twisting (STW) control law, is developed. The inner loop control subsystem is designed to control aircraft roll, pitch, and yaw angular velocities (p, q, r) using aileron, elevator, and rudder control surfaces. The inner loop control subsystem achieves finite-time convergence of the actual (p, q, r) to the computed virtual angular rates derived for the outer loop control. Lyapunov analysis establishes the closed-loop system’s stability. Simulation results for a 1800 climbing turn and helical path-following exhibit precise trajectory tracking performance against large parametric uncertainties.

Keywords: hybrid two-layer flight control, F/A-18 aircraft, super-twisting (STW) control, robust finite-time control, 3-D spatial trajectory control, uncertain nonlinear systems

Introduction

Spatial trajectory control of aircraft is an important area of research. Feedback linearization1 and input-output map inversion2 of nonlinear dynamical systems have played key role in developing flight control systems.1,3–7 But these two design techniques require precise knowledge of model parameters. Researchers have developed robust dynamic inversion methods for flight control.8–10 For nonlinear uncertain systems, sliding mode control (SMC) systems were proposed.11,12 Several researchers have designed SMC systems for maneuvering aircraft.13–15 The SMC laws include switching functions (relays) for suppressing the effect of unknown disturbance inputs and uncertain parameters. But the discontinuity in the control input can cause undesirable control chattering. Subsequently, super-twisting (STW) control systems were developed.12 The STW control laws are continuous unlike the SMC laws. STW control systems have been designed for rapid large roll-coupled maneuvers of a swept wing fighter aircraft.16–18 In these articles, two sets of output variables (i) (roll angle ϕ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeqy1dygaaa@37F8@ , angle of attack α MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqySdegaaa@37CF@ , sideslip angle β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ ) and (ii) ( ϕ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeqy1dygaaa@37F8@ , pitch angle θ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiUdehaaa@37E5@ , β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ ) have been selected for the independent control of outputs by using aileron, elevator, and rudder.

Adaptive control systems are widely used for the control of models including unknown constant parameters.19–20 Several authors have developed adaptive control laws for the flight control.21–32 These adaptive systems use parameter estimators to obtain the estimates of the unknown parameters for control law synthesis. Of course, convergence of parameter error is not essential for trajectory tracking. Also, a L1 adaptive control law has been proposed.33 In a recent paper,34 a novel composite adaptive flight control system has been designed for roll-coupled meneuvers of aircraft. Interestingly, the closed-loop system of ([34]) has achieved trajectory regulation and aircraft parameter estimation.

Research has been also done for the spatial trajectory control of different models of aircraft.35–38 A singular perturbation-based nonlinear control law for 3-D spatial trajectory tracking has been developed.35 Essentially this design method exploits the two time-scale property of the slow outer loop and fast inner loop. The trajectory control of a VTOL transition aircraft and a generic hypersonic vehicle has been presented in Refs.37–38 However, in these articles for spatial trajectory control, it has been assumed that the dynamical models are perfectly known. Here interest is in the spatial trajectory control of F/A-18 nonlinear model, which is imprecisely known. Earlier based on SMC and adaptive control techniques, control systems for the 3-D spatial trajectory control have been designed for F/A-18 model.39,40 For simplicity in design, the complete closed-loop control system was split into an outer loop controller and an inner loop controller. The outer loop controllers of ([39, 40]) are based on SMC technique, but the inner loops have distinct adaptive control laws. The computational burden of adaptive systems increases with the number of unknown model parameters. Certainly, it is desirable to explore the applicability of other robust design methods.

In this paper, robust 3-D spatial trajectory control of the F/A-18 model considered in Refs.39,40 is considered. The contribution of this paper is two-fold. First, similar to Refs.,39,40 a sliding mode control law is designed for the spatial trajectory (x, y, z) and sideslip angle control using angular velocity vector (roll rate p, pitch rate q, and yaw rate r) treated as virtual control input ( ω v ∈ R 3 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqyYdCNcpaWaaSbaaSqaaKqzadWdbiaa dAhaaSWdaeqaaKqzGeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaK qzadWdbiaaiodaaaaakiaawIcacaGLPaaaaaa@4211@ and the derivative of the forward thrust Tx. The choice of as the fourth component of the controlled output vector is to keep it small during maneuver for limiting any adverse effect of the aerodynamic load. Second, an inner loop control system is formed by (i) a geometric homogeneity-based finite-time control law designed for a nominal model F/A-18 without uncertainty and (ii) a super-twisting (STW) control law for robustification in the presence of model parameter uncertainty. It is should be noted that the homogeneity-based control law and STW law for the inner loop control are continuous functions of time. The inner loop composite control system controls the actual aircraft roll, pitch, and yaw angular velocity vector ω= ( p,q,r ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDcqGH9aqpkmaabmaapaqaaKqzGeWdbiaadchacaGG SaGaamyCaiaacYcacaWGYbaakiaawIcacaGLPaaapaWaaWbaaSqabe aajugWa8qacaWGubaaaaaa@4272@ of the aircraft using aileron, elevator, and rudder control surfaces. The goal is to achieve convergence of the error ( ω− ω v ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqyYdCNaeyOeI0IaeqyYdCNcpaWaaSba aSqaaKqzadWdbiaadAhaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa@3FA0@ to zero in a finite time. Therefore, the combined control system (formed by the outer loop SMC law and the finite-time inner loop control law) accomplishes asymptotic 3-D spatial reference trajectory tracking. By the Lyapunov analysis, stability of the closed-loop system is examined. Simulation results for 1800 climbing turn and helical path following are presented, which confirm accurate trajectory tracking performance in spite of large parametric uncertainties.

Aircraft model and control problem

Often equations of motion of aircraft are represented in different sets of coordinates. The coordinate systems of interest are: an inertial ground axes system (Sg) fixed on (nonrotating) Earth; the local horizontal system (Sh), a translation of Sg, body fixed coordinate frame (Sb) fixed at the center of gravity of the aircraft; the wind axes system (Sw) (obtained by three successive rotations of heading angle (χ), flight path angle ( γ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeq4SdCgaaa@37D7@ ), and velocity roll angle (<math xmlns='http://www.w3.org/1998/Math/MathML'>
<semantics>
<mi>&#x03BC;</mi>
<annotation encoding='MathType-MTEF'>MathType@MTEF@5@5@+=
feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn
hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr
4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf
ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr
0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape
GaeqiVd0gaaa@37E6@
</annotation>
</semantics>
</math>
)); and the body fixed coordinate system Sb obtained from Sw by rotation (- β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ ) ( β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ is the sideslip angle) and then a rotation (angle of attack). Of course, Sb is also obtained from Sh by three successive rotations of yaw angle, pitch angle θ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiUdehaaa@37E6@ , and roll angle ϕ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeqy1dygaaa@37F8@ . (Readers may refer to Refs.41,42 for the rotation matrices relating the coordinate frames.)

We consider here the force equations in Sw and moment equations in Sb. For a complete derivation, readers may refer to. ([41,42]) The inertial position coordinate vector of the aircraft is X 1 = ( x,y,z ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamiEaiaacYcacaWG5b GaaiilaiaadQhaaOGaayjkaiaawMcaa8aadaahaaWcbeqaaKqzadWd biaadsfaaaaaaa@4491@ (superscript T denotes matrix transposition) and define X 2 = ( V,χ,γ ) T ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamOvaiaacYcacqaHhp WycaGGSaGaeq4SdCgakiaawIcacaGLPaaapaWaaWbaaSqabeaajugW a8qacaWGubaaaKqzGeGaeyicI4SaamOuaOWdamaaCaaaleqabaqcLb mapeGaaG4maaaaaaa@4AFB@ . The force equations are described by

X ˙ 1 =( x ˙ y ˙ z ˙ )=( Vcosχcosγ Vsinχcosγ −Vsinγ )≐ f x1 ( V,χ,γ ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGybWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyypa0JcdaqadaWdaeaajugibuaabeqadeaaaOqaaK qzGeWdbiqadIhapaGbaiaaaOqaaKqzGeWdbiqadMhapaGbaiaaaOqa aKqzGeWdbiqadQhapaGbaiaaaaaak8qacaGLOaGaayzkaaqcLbsacq GH9aqpkmaabmaapaqaaKqzGeqbaeqabmqaaaGcbaqcLbsapeGaamOv aiaabogacaqGVbGaae4CaiabeE8aJjaabogacaqGVbGaae4Caiabeo 7aNbGcpaqaaKqzGeWdbiaadAfacaqGZbGaaeyAaiaab6gacqaHhpWy caqGJbGaae4BaiaabohacqaHZoWzaOWdaeaajugib8qacqGHsislca WGwbGaae4CaiaabMgacaqGUbGaeq4SdCgaaaGccaGLOaGaayzkaaqc LbsacqWIqjIqcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadIhacaaIXa aal8aabeaak8qadaqadaWdaeaajugib8qacaWGwbGaaiilaiabeE8a JjaacYcacqaHZoWzaOGaayjkaiaawMcaaaaa@712A@   (1)

X ˙ 2 =( V ˙ χ ˙ γ ˙ )=[ − g 0 sinγ 0 − g 0 cosγ/V ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGybWdayaacaGcdaWgaaWcbaqcLbmapeGaaGOmaaWcpaqa baqcLbsapeGaeyypa0JcdaqadaWdaeaajugibuaabeqadeaaaOqaaK qzGeWdbiqadAfapaGbaiaaaOqaaKqzGeWdbiqbeE8aJ9aagaGaaaGc baqcLbsapeGafq4SdC2dayaacaaaaaGcpeGaayjkaiaawMcaaKqzGe Gaeyypa0JcdaWadaWdaeaajugibuaabeqadeaaaOqaaKqzGeWdbiab gkHiTiaadEgak8aadaWgaaWcbaqcLbmapeGaaGimaaWcpaqabaqcLb sapeGaae4CaiaabMgacaqGUbGaeq4SdCgak8aabaqcLbsapeGaaGim aaGcpaqaaKqzGeWdbiabgkHiTiaadEgak8aadaWgaaWcbaqcLbmape GaaGimaaWcpaqabaqcLbsapeGaae4yaiaab+gacaqGZbGaeq4SdCMa ai4laiaadAfaaaaakiaawUfacaGLDbaaaaa@5FAE@ +[ ( T x cosαcosβ−D )/m { T x ( sinαsinμ−cosαsinβcosμ )−Qcosμ+Lsinμ }/( mVcosγ ) { T x ( cosαsinβsinμ+sinαcosμ )+Qsinμ+Lcosμ }/( mV ) ] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqGHRaWkkmaadmaapaqaaKqzGeqbaeqabmqaaaGcbaWdbmaa bmaapaqaaKqzGeWdbiaadsfak8aadaWgaaWcbaqcLbmapeGaamiEaa WcpaqabaqcLbsapeGaae4yaiaab+gacaqGZbGaeqySdeMaae4yaiaa b+gacaqGZbGaeqOSdiMaeyOeI0IaamiraaGccaGLOaGaayzkaaqcLb sacaGGVaGaamyBaaGcpaqaa8qadaGadaWdaeaajugib8qacaWGubGc paWaaSbaaSqaaKqzadWdbiaadIhaaSWdaeqaaOWdbmaabmaapaqaaK qzGeWdbiaabohacaqGPbGaaeOBaiabeg7aHjaabohacaqGPbGaaeOB aiabeY7aTjabgkHiTiaabogacaqGVbGaae4Caiabeg7aHjaabohaca qGPbGaaeOBaiabek7aIjaabogacaqGVbGaae4CaiabeY7aTbGccaGL OaGaayzkaaqcLbsacqGHsislcaWGrbGaae4yaiaab+gacaqGZbGaeq iVd0Maey4kaSIaamitaiaabohacaqGPbGaaeOBaiabeY7aTbGccaGL 7bGaayzFaaqcLbsacaGGVaGcdaqadaWdaeaajugib8qacaWGTbGaam OvaiaabogacaqGVbGaae4Caiabeo7aNbGccaGLOaGaayzkaaaapaqa a8qadaGadaWdaeaajugib8qacaWGubGcpaWaaSbaaSqaaKqzadWdbi aadIhaaSWdaeqaaOWdbmaabmaapaqaaKqzGeWdbiaabogacaqGVbGa ae4Caiabeg7aHjaabohacaqGPbGaaeOBaiabek7aIjaabohacaqGPb GaaeOBaiabeY7aTjabgUcaRiaabohacaqGPbGaaeOBaiabeg7aHjaa bogacaqGVbGaae4CaiabeY7aTbGccaGLOaGaayzkaaqcLbsacqGHRa WkcaWGrbGaae4CaiaabMgacaqGUbGaeqiVd0Maey4kaSIaamitaiaa bogacaqGVbGaae4CaiabeY7aTbGccaGL7bGaayzFaaqcLbsacaGGVa GcdaqadaWdaeaajugib8qacaWGTbGaamOvaaGccaGLOaGaayzkaaaa aaGaay5waiaaw2faaaaa@B704@

≐ f 0 ( V,γ )+ f 1 ( T x ,V,α,β,μ ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWIqjIqcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaaicdaaSWd aeqaaOWdbmaabmaapaqaaKqzGeWdbiaadAfacaGGSaGaeq4SdCgaki aawIcacaGLPaaajugibiabgUcaRiaadAgak8aadaWgaaWcbaqcLbma peGaaGymaaWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaamivaOWdam aaBaaaleaajugWa8qacaWG4baal8aabeaajugib8qacaGGSaGaamOv aiaacYcacqaHXoqycaGGSaGaeqOSdiMaaiilaiabeY7aTbGccaGLOa Gaayzkaaaaaa@5484@    (2)

where  denotes equality by definition; m  is the mass; g0 is the gravitational acceleration; V is the velocity of aircraft; Tx is the thrust aligned with the x -axis of Sb; and L, D and Q are the lift, drag, and side forces, respectively, expressed in Sw, given by

L=( 1/2 )ρ V 2 S r ( C L 0 + C L α Δα+ C L V ΔV+ C L δe δ e ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGaeyypa0JcdaqadaWdaeaajugib8qacaaIXaGaai4l aiaaikdaaOGaayjkaiaawMcaaKqzGeGaeqyWdiNaamOvaOWdamaaCa aaleqabaqcLbmapeGaaGOmaaaajugibiaadofak8aadaWgaaWcbaqc LbmapeGaamOCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaam4qaO WdamaaBaaaleaajugWa8qacaWGmbqcfa4damaaBaaameaajugWa8qa caaIWaaam8aabeaaaSqabaqcLbsapeGaey4kaSIaam4qaOWdamaaBa aaleaajugWa8qacaWGmbqcfa4damaaBaaameaajugWa8qacqaHXoqy aWWdaeqaaaWcbeaajugib8qacqqHuoarcqaHXoqycqGHRaWkcaWGdb GcpaWaaSbaaSqaaKqzadWdbiaadYeajuaGpaWaaSbaaWqaaKqzadWd biaadAfaaWWdaeqaaaWcbeaajugib8qacqqHuoarcaWGwbGaey4kaS Iaam4qaOWdamaaBaaaleaajugWa8qacaWGmbqcfa4damaaBaaameaa jugWa8qacqaH0oazcaWGLbaam8aabeaaaSqabaqcLbsapeGaeqiTdq McpaWaaSbaaSqaaKqzadWdbiaadwgaaSWdaeqaaaGcpeGaayjkaiaa wMcaaaaa@725A@ D=( 1/2 )ρ V 2 S r ( C D 0 + C D α Δα+ C D V ΔV ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGebGaeyypa0JcdaqadaWdaeaajugib8qacaaIXaGaai4l aiaaikdaaOGaayjkaiaawMcaaKqzGeGaeqyWdiNaamOvaOWdamaaCa aaleqabaqcLbmapeGaaGOmaaaajugibiaadofak8aadaWgaaWcbaqc LbmapeGaamOCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaam4qaO WdamaaBaaaleaajugWa8qacaWGebqcfa4damaaBaaameaajugWa8qa caaIWaaam8aabeaaaSqabaqcLbsapeGaey4kaSIaam4qaOWdamaaBa aaleaajugWa8qacaWGebqcfa4damaaBaaameaajugWa8qacqaHXoqy aWWdaeqaaaWcbeaajugib8qacqqHuoarcqaHXoqycqGHRaWkcaWGdb GcpaWaaSbaaSqaaKqzadWdbiaadseajuaGpaWaaSbaaWqaaKqzadWd biaadAfaaWWdaeqaaaWcbeaajugib8qacqqHuoarcaWGwbaakiaawI cacaGLPaaaaaa@64A4@

Q=( 1/2 )ρ V 2 S r ( C Q 0 + C Q β β+ C Q V ΔV+ C Q δr δ r ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGrbGaeyypa0JcdaqadaWdaeaajugib8qacaaIXaGaai4l aiaaikdaaOGaayjkaiaawMcaaKqzGeGaeqyWdiNaamOvaOWdamaaCa aaleqabaqcLbmapeGaaGOmaaaajugibiaadofak8aadaWgaaWcbaqc LbmapeGaamOCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaam4qaO WdamaaBaaaleaajugWa8qacaWGrbqcfa4damaaBaaameaajugWa8qa caaIWaaam8aabeaaaSqabaqcLbsapeGaey4kaSIaam4qaOWdamaaBa aaleaajugWa8qacaWGrbqcfa4damaaBaaameaajugWa8qacqaHYoGy aWWdaeqaaaWcbeaajugib8qacqaHYoGycqGHRaWkcaWGdbGcpaWaaS baaSqaaKqzadWdbiaadgfajuaGpaWaaSbaaWqaaKqzadWdbiaadAfa aWWdaeqaaaWcbeaajugib8qacqqHuoarcaWGwbGaey4kaSIaam4qaO WdamaaBaaaleaajugWa8qacaWGrbqcfa4damaaBaaameaajugWa8qa cqaH0oazcaWGYbaam8aabeaaaSqabaqcLbsapeGaeqiTdqMcpaWaaS baaSqaaKqzadWdbiaadkhaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa @712B@ (3)

where Δα MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeuiLdqKaeqySdegaaa@3935@ and ΔV MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeuiLdqKaamOvaaaa@3871@ are the perturbations from the trim values, and Sr is the reference area. The set of equations which describe X 3 = (μ,α,β) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaiodaaSWdaeqaaKqz GeWdbiabg2da9iaacIcacqaH8oqBcaGGSaGaeqySdeMaaiilaiabek 7aIjaacMcak8aadaahaaWcbeqaaKqzadWdbiaadsfaaaaaaa@45A7@ , and the angular velocity ω= ( p,q,r ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDcqGH9aqpkmaabmaapaqaaKqzGeWdbiaadchacaGG SaGaamyCaiaacYcacaWGYbaakiaawIcacaGLPaaapaWaaWbaaSqabe aajugWa8qacaWGubaaaaaa@4272@ in Sb are

X ˙ 3 =[ μ ˙ α ˙ β ˙ ]=[ 0 sinγ+cosγsinμtanβ cosμtanβ 0 −cosγsinμsecβ −cosμsecβ 0 cosγcosμ −sinμ ]( f 0 + f 1 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGybWdayaacaGcdaWgaaWcbaqcLbmapeGaaG4maaWcpaqa baqcLbsapeGaeyypa0JcdaWadaWdaeaajugibuaabeqadeaaaOqaaK qzGeWdbiqbeY7aT9aagaGaaaGcbaqcLbsapeGafqySde2dayaacaaa keaajugib8qacuaHYoGypaGbaiaaaaaak8qacaGLBbGaayzxaaqcLb sacqGH9aqpkmaadmaapaqaaKqzGeqbaeqabmWaaaGcbaqcLbsapeGa aGimaaGcpaqaaKqzGeWdbiaabohacaqGPbGaaeOBaiabeo7aNjabgU caRiaabogacaqGVbGaae4Caiabeo7aNjaabohacaqGPbGaaeOBaiab eY7aTjaabshacaqGHbGaaeOBaiabek7aIbGcpaqaaKqzGeWdbiaabo gacaqGVbGaae4CaiabeY7aTjaabshacaqGHbGaaeOBaiabek7aIbGc paqaaKqzGeWdbiaaicdaaOWdaeaajugib8qacqGHsislcaqGJbGaae 4BaiaabohacqaHZoWzcaqGZbGaaeyAaiaab6gacqaH8oqBcaqGZbGa aeyzaiaabogacqaHYoGyaOWdaeaajugib8qacqGHsislcaqGJbGaae 4BaiaabohacqaH8oqBcaqGZbGaaeyzaiaabogacqaHYoGyaOWdaeaa jugib8qacaaIWaaak8aabaqcLbsapeGaae4yaiaab+gacaqGZbGaeq 4SdCMaae4yaiaab+gacaqGZbGaeqiVd0gak8aabaqcLbsapeGaeyOe I0Iaae4CaiaabMgacaqGUbGaeqiVd0gaaaGccaGLBbGaayzxaaWaae Waa8aabaqcLbsapeGaamOzaOWdamaaBaaaleaajugWa8qacaaIWaaa l8aabeaajugib8qacqGHRaWkcaWGMbGcpaWaaSbaaSqaaKqzadWdbi aaigdaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa@9F2B@

+[ cosαsecβ sinαsecβ 0 −cosαtanβ −sinαtanβ 1 sinα −cosα 0 ][ p q r ]≐ f 2 ( T x , X 2 , X 3 )+ B X3 ( α,β )ω MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqGHRaWkkmaadmaapaqaaKqzGeqbaeqabmWaaaGcbaqcLbsa peGaae4yaiaab+gacaqGZbGaeqySdeMaae4CaiaabwgacaqGJbGaeq OSdigak8aabaqcLbsapeGaae4CaiaabMgacaqGUbGaeqySdeMaae4C aiaabwgacaqGJbGaeqOSdigak8aabaqcLbsapeGaaGimaaGcpaqaaK qzGeWdbiabgkHiTiaabogacaqGVbGaae4Caiabeg7aHjaabshacaqG HbGaaeOBaiabek7aIbGcpaqaaKqzGeWdbiabgkHiTiaabohacaqGPb GaaeOBaiabeg7aHjaabshacaqGHbGaaeOBaiabek7aIbGcpaqaaKqz GeWdbiaaigdaaOWdaeaajugib8qacaqGZbGaaeyAaiaab6gacqaHXo qyaOWdaeaajugib8qacqGHsislcaqGJbGaae4BaiaabohacqaHXoqy aOWdaeaajugib8qacaaIWaaaaaGccaGLBbGaayzxaaWaamWaa8aaba qcLbsafaqabeWabaaakeaajugib8qacaWGWbaak8aabaqcLbsapeGa amyCaaGcpaqaaKqzGeWdbiaadkhaaaaakiaawUfacaGLDbaajugibi ablcLicjaadAgak8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaGc peWaaeWaa8aabaqcLbsapeGaamivaOWdamaaBaaaleaajugWa8qaca WG4baal8aabeaajugib8qacaGGSaGaamiwaOWdamaaBaaaleaajugW a8qacaaIYaaal8aabeaajugib8qacaGGSaGaamiwaOWdamaaBaaale aajugWa8qacaaIZaaal8aabeaaaOWdbiaawIcacaGLPaaajugibiab gUcaRiaadkeak8aadaWgaaWcbaqcLbmapeGaamiwaiaaiodaaSWdae qaaOWdbmaabmaapaqaaKqzGeWdbiabeg7aHjaacYcacqaHYoGyaOGa ayjkaiaawMcaaKqzGeGaeqyYdChaaa@9BB7@ (4)

[ p ˙ q ˙ r ˙ ]= ( V/ V 0 ) 2 [ l β β+ l q q+ l r r+( l βα β+ l rα )Δα+ l p p m α Δα+ m q q− m α ˙ pβ+ m V ΔV+ m α ˙ ( g 0 /V )( cosθcosϕ−cos θ 0 ) n β β+ n r r+ n p p+ n pα pΔα+ n q q ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaamWaa8aabaqcLbsafaqabeWabaaakeaajugib8qaceWGWbWdayaa caaakeaajugib8qaceWGXbWdayaacaaakeaajugib8qaceWGYbWday aacaaaaaGcpeGaay5waiaaw2faaKqzGeGaeyypa0JcdaqadaWdaeaa jugib8qacaWGwbGaai4laiaadAfak8aadaWgaaWcbaqcLbmapeGaaG imaaWcpaqabaaak8qacaGLOaGaayzkaaWdamaaCaaaleqabaqcLbma peGaaGOmaaaak8aadaWadaqcLbsaeaqabOqaaKqzGeWdbiaadYgak8 aadaWgaaWcbaqcLbmapeGaeqOSdigal8aabeaajugib8qacqaHYoGy cqGHRaWkcaWGSbGcpaWaaSbaaSqaaKqzadWdbiaadghaaSWdaeqaaK qzGeWdbiaadghacqGHRaWkcaWGSbGcpaWaaSbaaSqaaKqzadWdbiaa dkhaaSWdaeqaaKqzGeWdbiaadkhacqGHRaWkkmaabmaapaqaaKqzGe WdbiaadYgak8aadaWgaaWcbaqcLbmapeGaeqOSdiMaeqySdegal8aa beaajugib8qacqaHYoGycqGHRaWkcaWGSbGcpaWaaSbaaSqaaKqzad WdbiaadkhacqaHXoqyaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGa euiLdqKaeqySdeMaey4kaSIaamiBaOWdamaaBaaaleaajugWa8qaca WGWbaal8aabeaajugib8qacaWGWbaakeaajugibiaad2gak8aadaWg aaWcbaqcLbmapeGaeqySdegal8aabeaajugib8qacqqHuoarcqaHXo qycqGHRaWkcaWGTbGcpaWaaSbaaSqaaKqzadWdbiaadghaaSWdaeqa aKqzGeWdbiaadghacqGHsislcaWGTbGcpaWaaSbaaSqaaKqzadWdbi qbeg7aH9aagaGaaaWcbeaajugib8qacaWGWbGaeqOSdiMaey4kaSIa amyBaOWdamaaBaaaleaajugWa8qacaWGwbaal8aabeaajugib8qacq qHuoarcaWGwbGaey4kaSIaamyBaOWdamaaBaaaleaajugWa8qacuaH XoqypaGbaiaaaSqabaGcpeWaaeWaa8aabaqcLbsapeGaam4zaOWdam aaBaaaleaajugWa8qacaaIWaaal8aabeaajugib8qacaGGVaGaamOv aaGccaGLOaGaayzkaaWaaeWaa8aabaqcLbsapeGaae4yaiaab+gaca qGZbGaeqiUdeNaae4yaiaab+gacaqGZbGaeqy1dyMaeyOeI0Iaae4y aiaab+gacaqGZbGaeqiUdeNcpaWaaSbaaSqaaKqzadWdbiaaicdaaS WdaeqaaaGcpeGaayjkaiaawMcaaaqaaKqzGeGaamOBaOWdamaaBaaa leaajugWa8qacqaHYoGyaSWdaeqaaKqzGeWdbiabek7aIjabgUcaRi aad6gak8aadaWgaaWcbaqcLbmapeGaamOCaaWcpaqabaqcLbsapeGa amOCaiabgUcaRiaad6gak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpa qabaqcLbsapeGaamiCaiabgUcaRiaad6gak8aadaWgaaWcbaqcLbma peGaamiCaiabeg7aHbWcpaqabaqcLbsapeGaamiCaiabfs5aejabeg 7aHjabgUcaRiaad6gak8aadaWgaaWcbaqcLbmapeGaamyCaaWcpaqa baqcLbsapeGaamyCaaaak8aacaGLBbGaayzxaaaaaa@DB35@

+[ − i 1 qr i 2 pr − i 3 pq ]+ ( V/ V 0 ) 2 [ l δ a l δ r 0 0 0 m δ e n δ a n δ r 0 ]δ≐ f ω ( X 2 , X 3 ,ω )+ B ω δ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqGHRaWkkmaadmaapaqaaKqzGeqbaeqabmqaaaGcbaqcLbsa peGaeyOeI0IaamyAaOWdamaaBaaaleaajugWa8qacaaIXaaal8aabe aajugib8qacaWGXbGaamOCaaGcpaqaaKqzGeWdbiaadMgak8aadaWg aaWcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsapeGaamiCaiaadkhaaO Wdaeaajugib8qacqGHsislcaWGPbGcpaWaaSbaaSqaaKqzadWdbiaa iodaaSWdaeqaaKqzGeWdbiaadchacaWGXbaaaaGccaGLBbGaayzxaa qcLbsacqGHRaWkkmaabmaapaqaaKqzGeWdbiaadAfacaGGVaGaamOv aOWdamaaBaaaleaajugWa8qacaaIWaaal8aabeaaaOWdbiaawIcaca GLPaaapaWaaWbaaSqabeaajugWa8qacaaIYaaaaOWaamWaa8aabaqc LbsafaqabeWadaaakeaajugib8qacaWGSbGcpaWaaSbaaSqaaKqzad Wdbiabes7aKLqba+aadaWgaaadbaqcLbmapeGaamyyaaadpaqabaaa leqaaaGcbaqcLbsapeGaamiBaOWdamaaBaaaleaajugWa8qacqaH0o azjuaGpaWaaSbaaWqaaKqzadWdbiaadkhaaWWdaeqaaaWcbeaaaOqa aKqzGeWdbiaaicdaaOWdaeaajugib8qacaaIWaaak8aabaqcLbsape GaaGimaaGcpaqaaKqzGeWdbiaad2gak8aadaWgaaWcbaqcLbmapeGa eqiTdqwcfa4damaaBaaameaajugWa8qacaWGLbaam8aabeaaaSqaba aakeaajugib8qacaWGUbGcpaWaaSbaaSqaaKqzadWdbiabes7aKLqb a+aadaWgaaadbaqcLbmapeGaamyyaaadpaqabaaaleqaaaGcbaqcLb sapeGaamOBaOWdamaaBaaaleaajugWa8qacqaH0oazjuaGpaWaaSba aWqaaKqzadWdbiaadkhaaWWdaeqaaaWcbeaaaOqaaKqzGeWdbiaaic daaaaakiaawUfacaGLDbaajugibiabes7aKjablcLicjaadAgak8aa daWgaaWcbaqcLbmapeGaeqyYdChal8aabeaak8qadaqadaWdaeaaju gib8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiaacYcacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaiodaaSWdae qaaKqzGeWdbiaacYcacqaHjpWDaOGaayjkaiaawMcaaKqzGeGaey4k aSIaamOqaOWdamaaBaaaleaajugWa8qacqaHjpWDaSWdaeqaaKqzGe Wdbiabes7aKbaa@A733@   (5)

where δ= ( δ a , δ r , δ e ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH0oazcqGH9aqpkmaabmaapaqaaKqzGeWdbiabes7aKPWd amaaBaaaleaajugWa8qacaWGHbaal8aabeaajugib8qacaGGSaGaeq iTdqMcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqzGeWdbiaa cYcacqaH0oazk8aadaWgaaWcbaqcLbmapeGaamyzaaWcpaqabaaak8 qacaGLOaGaayzkaaWdamaaCaaaleqabaqcLbmapeGaamivaaaaaaa@4D43@ is the vector of control surface deflections; V0 is the velocity at trim; and l a =( 1/2 )ρ V 0 2 S r b( ∂ C l /∂a )/ I x MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGSbGcpaWaaSbaaSqaaKqzadWdbiaadggaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaaGymaiaac+cacaaIYa aakiaawIcacaGLPaaajugibiabeg8aYjaadAfak8aadaqhaaWcbaqc LbmapeGaaGimaaWcpaqaaKqzadWdbiaaikdaaaqcLbsacaWGtbGcpa WaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqzGeWdbiaadkgakmaa bmaapaqaaKqzGeWdbiabgkGi2kaadoeak8aadaWgaaWcbaqcLbmape GaamiBaaWcpaqabaqcLbsapeGaai4laiabgkGi2kaadggaaOGaayjk aiaawMcaaKqzGeGaai4laiaadMeak8aadaWgaaWcbaqcLbmapeGaam iEaaWcpaqabaaaaa@5C99@ and m a =( 1/2 )ρ V 0 2 S r c − ( ∂ C m /∂a )/ I y MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGTbGcpaWaaSbaaSqaaKqzadWdbiaadggaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaaGymaiaac+cacaaIYa aakiaawIcacaGLPaaajugibiabeg8aYjaadAfak8aadaqhaaWcbaqc LbmapeGaaGimaaWcpaqaaKqzadWdbiaaikdaaaqcLbsacaWGtbGcpa WaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaOWaaCbiaeaajugib8qa caWGJbaal8aabeqaaKqzGeWdbiabgkHiTaaakmaabmaapaqaaKqzGe WdbiabgkGi2kaadoeak8aadaWgaaWcbaqcLbmapeGaamyBaaWcpaqa baqcLbsapeGaai4laiabgkGi2kaadggaaOGaayjkaiaawMcaaKqzGe Gaai4laiaadMeak8aadaWgaaWcbaqcLbmapeGaamyEaaWcpaqabaaa aa@5E8B@ ( a={ α,β,q,... } ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamyyaiabg2da9OWaaiWaa8aabaqcLbsa peGaeqySdeMaaiilaiabek7aIjaacYcacaWGXbGaaiilaiaac6caca GGUaGaaiOlaaGccaGL7bGaayzFaaaacaGLOaGaayzkaaaaaa@45A2@ denote the aerodynamic derivatives computed at the trim condition. B and  are the reference lateral and longitudinal lengths, respectively; Ix, Iy, and Iz are the principal moments of inertia; and i 1 =( I z − I y )/ I x MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGPbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamysaOWdamaaBaaale aajugWa8qacaWG6baal8aabeaajugib8qacqGHsislcaWGjbGcpaWa aSbaaSqaaKqzadWdbiaadMhaaSWdaeqaaaGcpeGaayjkaiaawMcaaK qzGeGaai4laiaadMeak8aadaWgaaWcbaqcLbmapeGaamiEaaWcpaqa baaaaa@4B0E@ , i 2 =( I z − I x )/ I y MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGPbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamysaOWdamaaBaaale aajugWa8qacaWG6baal8aabeaajugib8qacqGHsislcaWGjbGcpaWa aSbaaSqaaKqzadWdbiaadIhaaSWdaeqaaaGcpeGaayjkaiaawMcaaK qzGeGaai4laiaadMeak8aadaWgaaWcbaqcLbmapeGaamyEaaWcpaqa baaaaa@4B0F@ , and i 3 =( I y − I x )/ I z MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGPbGcpaWaaSbaaSqaaKqzadWdbiaaiodaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamysaOWdamaaBaaale aajugWa8qacaWG5baal8aabeaajugib8qacqGHsislcaWGjbGcpaWa aSbaaSqaaKqzadWdbiaadIhaaSWdaeqaaaGcpeGaayjkaiaawMcaaK qzGeGaai4laiaadMeak8aadaWgaaWcbaqcLbmapeGaamOEaaWcpaqa baaaaa@4B10@ . The factor ( V/ V 0 ) 2 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamOvaiaac+cacaWGwbGcpaWaaSbaaSqa aKqzadWdbiaaicdaaSWdaeqaaaGcpeGaayjkaiaawMcaa8aadaahaa WcbeqaaKqzadWdbiaaikdaaaaaaa@3F77@ in the rotational motion has been introduced because these parameters are proportional to the square of velocity. The parameters n β MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGUbGcpaWaaSbaaSqaaKqzadWdbiabek7aIbWcpaqabaaa aa@3AEF@ , l δ a MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGSbqcfa4damaaBaaaleaajugWa8qacqaH0oazjuaGpaWa aSbaaWqaaKqzadWdbiaadggaaWWdaeqaaaWcbeaaaaa@3E70@ , etc., are similarly computed at the trim condition. It is assumed that the values of aerodynamic derivatives are not known.

The twelve first-order differential equations given in equations (1) - (4) describe the motion of the aircraft, and X= ( X 1 T , X 2 T , X 3 T , ω T ) T = ( x,y,z,V,χ,γ,μ,α,β,p,q,r ) T ∈ R 12 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGaeyypa0JaaiikaiaadIfak8aadaqhaaWcbaqcLbma peGaaGymaaWcpaqaaKqzadWdbiaadsfaaaqcLbsacaGGSaGaamiwaO WdamaaDaaaleaajugWa8qacaaIYaaal8aabaqcLbmapeGaamivaaaa jugibiaacYcacaWGybGcpaWaa0baaSqaaKqzadWdbiaaiodaaSWdae aajugWa8qacaWGubaaaKqzGeGaaiilaiabeM8a3PWdamaaCaaaleqa baqcLbmapeGaamivaaaajugibiaacMcak8aadaahaaWcbeqaaKqzad WdbiaadsfaaaqcLbsacqGH9aqpkmaabmaapaqaaKqzGeWdbiaadIha caGGSaGaamyEaiaacYcacaWG6bGaaiilaiaadAfacaGGSaGaeq4Xdm Maaiilaiabeo7aNjaacYcacqaH8oqBcaGGSaGaeqySdeMaaiilaiab ek7aIjaacYcacaWGWbGaaiilaiaadghacaGGSaGaamOCaaGccaGLOa GaayzkaaWdamaaCaaaleqabaqcLbmapeGaamivaaaajugibiabgIGi olaadkfak8aadaahaaWcbeqaaKqzadWdbiaaigdacaaIYaaaaaaa@776B@ is the minimal set of state variables. In fact θ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiUdehaaa@37E6@ , and ϕ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeqy1dygaaa@37F8@ are functions of the components of X. Of course, the pitch and roll angles also satisfy

θ ˙ =qcosϕ−rsinϕ; ϕ ˙ =p+( qsinϕ+rcosϕ )tanθ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaH4oqCpaGbaiaapeGaeyypa0JaamyCaiaabogacaqGVbGa ae4Caiabew9aMjabgkHiTiaadkhacaqGZbGaaeyAaiaab6gacqaHvp GzcaGG7aGafqy1dy2dayaacaWdbiabg2da9iaadchacqGHRaWkkmaa bmaapaqaaKqzGeWdbiaadghacaqGZbGaaeyAaiaab6gacqaHvpGzcq GHRaWkcaWGYbGaae4yaiaab+gacaqGZbGaeqy1dygakiaawIcacaGL PaaajugibiaabshacaqGHbGaaeOBaiabeI7aXbaa@5E96@ (6)

Associated with the system (4), consider the controlled output vector

w c = ( x,y,z,β ) T ∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamiEaiaacYcacaWG5b GaaiilaiaadQhacaGGSaGaeqOSdigakiaawIcacaGLPaaapaWaaWba aSqabeaajugWa8qacaWGubaaaKqzGeGaeyicI4SaamOuaOWdamaaCa aaleqabaqcLbmapeGaaGinaaaaaaa@4C59@ (7)

Here β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ is included in wc, because it is desired to keep the sideslip small during maneuver. Suppose that a smooth reference trajectory w r = ( x r , y r , z r , β r =0 ) T = ( X 1r T ,0 ) T ∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamiEaOWdamaaBaaale aajugWa8qacaWGYbaal8aabeaajugib8qacaGGSaGaamyEaOWdamaa BaaaleaajugWa8qacaWGYbaal8aabeaajugib8qacaGGSaGaamOEaO WdamaaBaaaleaajugWa8qacaWGYbaal8aabeaajugib8qacaGGSaGa eqOSdiMcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqzGeWdbi abg2da9iaaicdaaOGaayjkaiaawMcaa8aadaahaaWcbeqaaKqzadWd biaadsfaaaqcLbsacqGH9aqpkmaabmaapaqaaKqzGeWdbiaadIfak8 aadaqhaaWcbaqcLbmapeGaaGymaiaadkhaaSWdaeaajugWa8qacaWG ubaaaKqzGeGaaiilaiaaicdaaOGaayjkaiaawMcaa8aadaahaaWcbe qaaKqzadWdbiaadsfaaaqcLbsacqGHiiIZcaWGsbGcpaWaaWbaaSqa beaajugWa8qacaaI0aaaaaaa@6964@ is given. We are interested in deriving a control law so that the controlled output w c ∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaKqz GeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaisdaaa aaaa@3F7C@ asymptotically tracks prescribed reference trajectory w r ∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqz GeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaisdaaa aaaa@3F8B@ in spite of uncertainties in the aircraft model. For simplicity the design will be done in two steps. First, an outer loop control system will be designed for the control of Wc. Then an inner loop control law will be derived to achieve convergence of the actual angular velocity w to wv. The combined control law will accomplish spatial trajectory control.

Sliding mode outer loop control system

Now an outer-loop control system is designed for the trajectory control of w c ( t ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaOWd bmaabmaapaqaaKqzGeWdbiaadshaaOGaayjkaiaawMcaaaaa@3D94@ using inversion algorithm.2 This requires successive differentiation of the controlled output vector w c ( t ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaOWd bmaabmaapaqaaKqzGeWdbiaadshaaOGaayjkaiaawMcaaaaa@3D94@ till the angular velocity ω∈R^3(treated as virtual control input) and actual input Tx appear. It is seen that X1 is a function of Tx, but it does not involve the angular velocity vector ω∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDcqGHiiIZcaWGsbGcpaWaaWbaaSqabeaajugWa8qa caaIZaaaaaaa@3D28@ . In the third derivative of X ¨ 1 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamaaxacabaqcLb saqaaaaaaaaaWdbiaadIfaaSWdaeqabaqcLbsapeGaaiiQaaaajuaG paWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaaaa@3C9A@ , w as well as Tx appear. Therefore, now the forward thrust Tx is treated as a state variable, and trajectory control of the output w c ( t )∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaOWd bmaabmaapaqaaKqzGeWdbiaadshaaOGaayjkaiaawMcaaKqzGeGaey icI4SaamOuaOWdamaaCaaaleqabaqcLbmapeGaaGinaaaaaaa@42C0@ by the input u p = ( u T = T ˙ x , ω T ) T ∈ R 4 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamyDaOWdamaaBaaale aajugWa8qacaWGubaal8aabeaajugib8qacqGH9aqpceWGubWdayaa caGcdaWgaaWcbaqcLbmapeGaamiEaaWcpaqabaqcLbsapeGaaiilai abeM8a3PWdamaaCaaaleqabaqcLbmapeGaamivaaaaaOGaayjkaiaa wMcaa8aadaahaaWcbeqaaKqzadWdbiaadsfaaaqcLbsacqGHiiIZca WGsbGcpaWaaWbaaSqabeaajugWa8qacaaI0aaaaaaa@53C3@ is considered. Later the inner-loop control system will be designed for the control of actual ω MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqyYdChaaa@37FD@ of the aircraft using control surfaces (aileron, elevator, and rudder) so that w converges to the computed virtual w (termed wv) for the outer-loop control.#

Lift, drag, and side forces are functions of the control surface deflections. However, the forces contributed by the control surfaces are small, because these are principally moment producing devices. As such, for the purpose of controller design, these small forces are neglected, but are introduced later in the model for simulation. Then using Eqs. (1) - (5), the differential equation for xp takes the form

x ˙ p = f p ( x p )+ B p ( x p ) u p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG4bWdayaacaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baqcLbsapeGaeyypa0JaamOzaOWdamaaBaaaleaajugWa8qacaWGWb aal8aabeaak8qadaqadaWdaeaajugib8qacaWG4bGcpaWaaSbaaSqa aKqzadWdbiaadchaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaey 4kaSIaamOqaOWdamaaBaaaleaajugWa8qacaWGWbaal8aabeaak8qa daqadaWdaeaajugib8qacaWG4bGcpaWaaSbaaSqaaKqzadWdbiaadc haaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaamyDaOWdamaaBaaa leaajugWa8qacaWGWbaal8aabeaaaaa@5452@   (8)

where fp and Bp are appropriate vector function and matrix, respectively. Let w p = ( x,y,z ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaKqz GeWdbiabg2da9OWaaeWaa8aabaqcLbsapeGaamiEaiaacYcacaWG5b GaaiilaiaadQhaaOGaayjkaiaawMcaa8aadaahaaWcbeqaaKqzadWd biaadsfaaaaaaa@44EA@ . Define the Lie derivatives of w p ( x p ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaOWd bmaabmaapaqaaKqzGeWdbiaadIhak8aadaWgaaWcbaqcLbmapeGaam iCaaWcpaqabaaak8qacaGLOaGaayzkaaaaaa@4047@ as

L f p w p ( x p )=[ ∂ w p ( x p ) ∂ x p ] f p ( x p ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGcpaWaaSbaaSqaaKqzadWdbiaadAgajuaGpaWaaSba aWqaaKqzadWdbiaadchaaWWdaeqaaaWcbeaajugib8qacaWG3bGcpa WaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaOWdbmaabmaapaqaaKqz GeWdbiaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaak8 qacaGLOaGaayzkaaqcLbsacqGH9aqpkmaadmaapaqaa8qadaWcaaWd aeaajugib8qacqGHciITcaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadc haaSWdaeqaaOWdbmaabmaapaqaaKqzGeWdbiaadIhak8aadaWgaaWc baqcLbmapeGaamiCaaWcpaqabaaak8qacaGLOaGaayzkaaaapaqaaK qzGeWdbiabgkGi2kaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaaWc paqabaaaaaGcpeGaay5waiaaw2faaKqzGeGaamOzaOWdamaaBaaale aajugWa8qacaWGWbaal8aabeaak8qadaqadaWdaeaajugib8qacaWG 4bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaaGcpeGaayjkai aawMcaaaaa@6666@

L f p L f p j−1 w p ( x p )= L f p j w p ( x p ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGcpaWaaSbaaSqaaKqzadWdbiaadAgajuaGpaWaaSba aWqaaKqzadWdbiaadchaaWWdaeqaaaWcbeaajugib8qacaWGmbGcpa Waa0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaWqaaKqzadWdbiaa dchaaWWdaeqaaaWcbaqcLbmapeGaamOAaiabgkHiTiaaigdaaaqcLb sacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaOWdbmaa bmaapaqaaKqzGeWdbiaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaa Wcpaqabaaak8qacaGLOaGaayzkaaqcLbsacqGH9aqpcaWGmbGcpaWa a0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaWqaaKqzadWdbiaadc haaWWdaeqaaaWcbaqcLbmapeGaamOAaaaajugibiaadEhak8aadaWg aaWcbaqcLbmapeGaamiCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsape GaamiEaOWdamaaBaaaleaajugWa8qacaWGWbaal8aabeaaaOWdbiaa wIcacaGLPaaaaaa@664B@ (9)

L B p L f p j w p ( x p )=[ ∂ L f p j w p ( x p ) ∂ x p ] B p ( x p ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGcpaWaaSbaaSqaaKqzadWdbiaadkeajuaGpaWaaSba aWqaaKqzadWdbiaadchaaWWdaeqaaaWcbeaajugib8qacaWGmbGcpa Waa0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaWqaaKqzadWdbiaa dchaaWWdaeqaaaWcbaqcLbmapeGaamOAaaaajugibiaadEhak8aada WgaaWcbaqcLbmapeGaamiCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsa peGaamiEaOWdamaaBaaaleaajugWa8qacaWGWbaal8aabeaaaOWdbi aawIcacaGLPaaajugibiabg2da9OWaamWaa8aabaWdbmaalaaapaqa aKqzGeWdbiabgkGi2kaadYeak8aadaqhaaWcbaqcLbmapeGaamOzaK qba+aadaWgaaadbaqcLbmapeGaamiCaaadpaqabaaaleaajugWa8qa caWGQbaaaKqzGeGaam4DaOWdamaaBaaaleaajugWa8qacaWGWbaal8 aabeaak8qadaqadaWdaeaajugib8qacaWG4bGcpaWaaSbaaSqaaKqz adWdbiaadchaaSWdaeqaaaGcpeGaayjkaiaawMcaaaWdaeaajugib8 qacqGHciITcaWG4bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqa aaaaaOWdbiaawUfacaGLDbaajugibiaadkeak8aadaWgaaWcbaqcLb mapeGaamiCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaamiEaOWd amaaBaaaleaajugWa8qacaWGWbaal8aabeaaaOWdbiaawIcacaGLPa aaaaa@785D@

Then one can easily show that

L B p L f p j w p ( x p )=0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGcpaWaaSbaaSqaaKqzadWdbiaadkeajuaGpaWaaSba aWqaaKqzadWdbiaadchaaWWdaeqaaaWcbeaajugib8qacaWGmbGcpa Waa0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaWqaaKqzadWdbiaa dchaaWWdaeqaaaWcbaqcLbmapeGaamOAaaaajugibiaadEhak8aada WgaaWcbaqcLbmapeGaamiCaaWcpaqabaGcpeWaaeWaa8aabaqcLbsa peGaamiEaOWdamaaBaaaleaajugWa8qacaWGWbaal8aabeaaaOWdbi aawIcacaGLPaaajugibiabg2da9iaaicdaaaa@5292@ , for j = 0,1 (10)

and L B p L f p 2 w c i ( x p )≠0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGmbGcpaWaaSbaaSqaaKqzadWdbiaadkeajuaGpaWaaSba aWqaaKqzadWdbiaadchaaWWdaeqaaaWcbeaajugib8qacaWGmbGcpa Waa0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaWqaaKqzadWdbiaa dchaaWWdaeqaaaWcbaqcLbmapeGaaGOmaaaajugibiaadEhak8aada WgaaWcbaqcLbmapeGaam4yaKqba+aadaWgaaadbaqcLbmapeGaamyA aaadpaqabaaaleqaaOWdbmaabmaapaqaaKqzGeWdbiaadIhak8aada WgaaWcbaqcLbmapeGaamiCaaWcpaqabaaak8qacaGLOaGaayzkaaqc LbsacqGHGjsUcaaIWaaaaa@5615@ for x p ∈ Ω p ⊂ R 10 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG4bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaKqz GeWdbiabgIGiolabfM6axPWdamaaBaaaleaajugWa8qacaWGWbaal8 aabeaajugib8qacqGHckcZcaWGsbGcpaWaaWbaaSqabeaajugWa8qa caaIXaGaaGimaaaaaaa@46FB@ , i=1,2,3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaamyAaiabg2da9iaaigdacaGGSaGaaGOmaiaacYcacaaIZaaaaa@3BB8@ .

Therefore, it follows that w c i ,i=1,2,3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogajuaGpaWaaSba aWqaaKqzadWdbiaadMgaaWWdaeqaaaWcbeaajugib8qacaGGSaGaam yAaiabg2da9iaaigdacaGGSaGaaGOmaiaacYcacaaIZaaaaa@4419@ has relative degree three. The relative degree of w c 4 =β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogajuaGpaWaaSba aWqaaKqzadWdbiaaisdaaWWdaeqaaaWcbeaajugib8qacqGH9aqpcq aHYoGyaaa@4058@ is one since w appears in the first derivative of w c 4 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG3bGcpaWaaSbaaSqaaKqzadWdbiaadogajuaGpaWaaSba aWqaaKqzadWdbiaaisdaaWWdaeqaaaWcbeaaaaa@3D12@ .

Differentiating wc gives

( w ⃛ p w ˙ c 4 )=( L f p 3 w p ( x p ) L f p w c 4 ( x p ) )+( L B p L f p 2 w p ( x p ) L B p w c 4 ( x p ) ) u p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsafaqabeGabaaakeaajugib8qaceWG3bWdayaa eaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaakeaajugib8qace WG3bWdayaacaGcdaWgaaWcbaqcLbmapeGaam4yaKqba+aadaWgaaad baqcLbmapeGaaGinaaadpaqabaaaleqaaaaaaOWdbiaawIcacaGLPa aajugibiabg2da9OWaaeWaa8aabaqcLbsafaqabeGabaaakeaajugi b8qacaWGmbGcpaWaa0baaSqaaKqzadWdbiaadAgajuaGpaWaaSbaaW qaaKqzadWdbiaadchaaWWdaeqaaaWcbaqcLbmapeGaaG4maaaajugi biaadEhak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaGcpeWaae Waa8aabaqcLbsapeGaamiEaOWdamaaBaaaleaajugWa8qacaWGWbaa l8aabeaaaOWdbiaawIcacaGLPaaaa8aabaqcLbsapeGaamitaOWdam aaBaaaleaajugWa8qacaWGMbqcfa4damaaBaaameaajugWa8qacaWG Wbaam8aabeaaaSqabaqcLbsapeGaam4DaOWdamaaBaaaleaajugWa8 qacaWGJbqcfa4damaaBaaameaajugWa8qacaaI0aaam8aabeaaaSqa baGcpeWaaeWaa8aabaqcLbsapeGaamiEaOWdamaaBaaaleaajugWa8 qacaWGWbaal8aabeaaaOWdbiaawIcacaGLPaaaaaaacaGLOaGaayzk aaqcLbsacqGHRaWkkmaabmaapaqaaKqzGeqbaeqabiqaaaGcbaqcLb sapeGaamitaOWdamaaBaaaleaajugWa8qacaWGcbqcfa4damaaBaaa meaajugWa8qacaWGWbaam8aabeaaaSqabaqcLbsapeGaamitaOWdam aaDaaaleaajugWa8qacaWGMbqcfa4damaaBaaameaajugWa8qacaWG Wbaam8aabeaaaSqaaKqzadWdbiaaikdaaaqcLbsacaWG3bGcpaWaaS baaSqaaKqzadWdbiaadchaaSWdaeqaaOWdbmaabmaapaqaaKqzGeWd biaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaak8qaca GLOaGaayzkaaaapaqaaKqzGeWdbiaadYeak8aadaWgaaWcbaqcLbma peGaamOqaKqba+aadaWgaaadbaqcLbmapeGaamiCaaadpaqabaaale qaaKqzGeWdbiaadEhak8aadaWgaaWcbaqcLbmapeGaam4yaKqba+aa daWgaaadbaqcLbmapeGaaGinaaadpaqabaaaleqaaOWdbmaabmaapa qaaKqzGeWdbiaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baaak8qacaGLOaGaayzkaaaaaaGaayjkaiaawMcaaKqzGeGaamyDaO WdamaaBaaaleaajugWa8qacaWGWbaal8aabeaaaaa@A44E@    (11)

For a robust control design using the VSC theory, one first selects an appropriate sliding surface on which the trajectory has desirable property. We choose here the sliding surface s 1 =0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9iaaicdaaaa@3C6E@ , where

s 1 =[ w ˜ .. p + k v2 w ˜ . p + k v1 w ˜ p + k v0 ∫ 0 t w ˜ p dτ β+ k b0 ∫ 0 t βdτ ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9OWaamWaa8aabaqcLbsafaqabeGabaaakeaadaWfGa qaaKqzGeWdbiqadEhapaGbaGaaaSqabeaajugib8qacaGGUaGaaiOl aaaak8aadaWgaaWcbaqcLbmacGau8oiCaaWcbeaajugib8qacqGHRa WkcaWGRbGcpaWaaSbaaSqaaKqzadWdbiaadAhacaaIYaaal8aabeaa kmaaxacabaqcLbsapeGabm4Da8aagaacaaWcbeqaaKqzGeWdbiaac6 caaaGcpaWaaSbaaSqaaKqzadGaiafVdchaaSqabaqcLbsapeGaey4k aSIaam4AaOWdamaaBaaaleaajugWa8qacaWG2bGaaGymaaWcpaqaba qcLbsapeGabm4Da8aagaacaOWaaSbaaSqaaKqzadWdbiaadchaaSWd aeqaaKqzGeWdbiabgUcaRiaadUgak8aadaWgaaWcbaqcLbmapeGaam ODaiaaicdaaSWdaeqaaOWdbmaawahabeWcpaqaaKqzadWdbiaaicda aSWdaeaajugWa8qacGaGupiDaaqdpaqaaKqzGeWdbiabgUIiYdaace WG3bWdayaaiaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaqcLbsa peGaamizaiabes8a0bGcpaqaaKqzGeWdbiabek7aIjabgUcaRiaadU gak8aadaWgaaWcbaqcLbmapeGaamOyaiaaicdaaSWdaeqaaOWdbmaa wahabeWcpaqaaKqzadWdbiaaicdaaSWdaeaajugWa8qacGaGGpiDaa qdpaqaaKqzGeWdbiabgUIiYdaacqaHYoGycaWGKbGaeqiXdqhaaaGc caGLBbGaayzxaaaaaa@86EE@   (12)

where w ˜ p = ( x,y,z ) T − ( x r , y r , z r ) T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG3bWdayaaiaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baqcLbsapeGaeyypa0JcdaqadaWdaeaajugib8qacaWG4bGaaiilai aadMhacaGGSaGaamOEaaGccaGLOaGaayzkaaWdamaaCaaaleqabaqc LbmapeGaamivaaaajugibiabgkHiTOWaaeWaa8aabaqcLbsapeGaam iEaOWdamaaBaaaleaajugWa8qacaWGYbaal8aabeaajugib8qacaGG SaGaamyEaOWdamaaBaaaleaajugWa8qacaWGYbaal8aabeaajugib8 qacaGGSaGaamOEaOWdamaaBaaaleaajugWa8qacaWGYbaal8aabeaa aOWdbiaawIcacaGLPaaapaWaaWbaaSqabeaajugWa8qacaWGubaaaa aa@5877@ = X 1 − X 1r MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabgkHiTiaadIfak8aadaWgaaWcbaqcLbmapeGaaGymaiaadk haaSWdaeqaaaaa@3FAC@ is the position error vector K vj MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGlbGcpaWaaSbaaSqaaKqzadWdbiaadAhacaWGQbaal8aa beaaaaa@3B16@ , and k b0 >0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGRbGcpaWaaSbaaSqaaKqzadWdbiaadkgacaaIWaaal8aa beaajugib8qacqGH+aGpcaaIWaaaaa@3D4E@ . These gains are chosen so that s 1 =0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9iaaicdaaaa@3C6E@ yields exponentially stable responses for w ˜ p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG3bWdayaaiaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baaaaa@3A5C@ and β MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqOSdigaaa@37D1@ . Integral feedback in Eq. (12) provides additional flexibility for a robust design.

For sliding mode control system design, one differentiates  S1 to obtain

s ˙ 1 =[ L f p 3 w p ( x p )− X ⃛ 1r + k v2 w ˜ .. p + k v1 w ˜ . p + k v0 w ˜ p L f p β+ k b 0 β ]+[ L B p L f p 2 w p ( x p ) L B p w c4 ( x p ) ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGZbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyypa0JcdaWadaqaaKqzGeWdauaabeqaceaaaOqaaK qzGeWdbiaadYeak8aadaqhaaWcbaqcLbmapeGaamOzaKqba+aadaWg aaadbaqcLbmapeGaamiCaaadpaqabaaaleaajugWa8qacaaIZaaaaK qzGeGaam4DaOWdamaaBaaaleaajugWa8qacaWGWbaal8aabeaak8qa daqadaWdaeaajugib8qacaWG4bGcpaWaaSbaaSqaaKqzadWdbiaadc haaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaeyOeI0Iabmiwa8aa gaabaOWaaSbaaSqaaKqzadWdbiaaigdacaWGYbaal8aabeaajugib8 qacqGHRaWkcaWGRbGcpaWaaSbaaSqaaKqzadWdbiaadAhacaaIYaaa l8aabeaakmaaxacabaqcLbsapeGabm4Da8aagaacaaWcbeqaaKqzGe Wdbiaac6cacaGGUaaaaOWdamaaBaaaleaajugWa8qacGax8oiCaaWc paqabaqcLbsapeGaey4kaSIaam4AaOWdamaaBaaaleaajugWa8qaca WG2bGaaGymaaWcpaqabaGcdaWfGaqaaKqzGeWdbiqadEhapaGbaGaa aSqabeaajugib8qacaGGUaaaaOWdamaaBaaaleaajugWa8qacGau8o iCaaWcpaqabaqcLbsapeGaey4kaSIaam4AaOWdamaaBaaaleaajugW a8qacaWG2bGaaGimaaWcpaqabaqcLbsapeGabm4Da8aagaacaOWaaS baaSqaaKqzadWdbiaadchaaSWdaeqaaaGcbaqcLbsapeGaamitaOWd amaaBaaaleaajugWa8qacaWGMbqcfa4damaaBaaameaajugWa8qaca WGWbaam8aabeaaaSqabaqcLbsapeGaeqOSdiMaey4kaSIaam4AaOWd amaaBaaaleaajugWa8qacaWGIbqcfa4damaaBaaameaajugWa8qaca aIWaaam8aabeaaaSqabaqcLbsapeGaeqOSdigaaaGccaGLBbGaayzx aaqcLbsacqGHRaWkkmaadmaabaqcLbsapaqbaeqabiqaaaGcbaqcLb sapeGaamitaOWdamaaBaaaleaajugWa8qacaWGcbqcfa4damaaBaaa meaajugWa8qacaWGWbaam8aabeaaaSqabaqcLbsapeGaamitaOWdam aaDaaaleaajugWa8qacaWGMbqcfa4damaaBaaameaajugWa8qacaWG Wbaam8aabeaaaSqaaKqzadWdbiaaikdaaaqcLbsacaWG3bGcpaWaaS baaSqaaKqzadWdbiaadchaaSWdaeqaaOWdbmaabmaapaqaaKqzGeWd biaadIhak8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaak8qaca GLOaGaayzkaaaapaqaaKqzGeWdbiaadYeak8aadaWgaaWcbaqcLbma peGaamOqaKqba+aadaWgaaadbaqcLbmapeGaamiCaaadpaqabaaale qaaKqzGeWdbiaadEhak8aadaWgaaWcbaqcLbmapeGaam4yaiaaisda aSWdaeqaaOWdbmaabmaapaqaaKqzGeWdbiaadIhak8aadaWgaaWcba qcLbmapeGaamiCaaWcpaqabaaak8qacaGLOaGaayzkaaaaaaGaay5w aiaaw2faaaaa@BE0F@

≐ f s ( x p ,t )+ B s u p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWIqjIqcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWd aeqaaOWdbmaabmaapaqaaKqzGeWdbiaadIhak8aadaWgaaWcbaqcLb mapeGaamiCaaWcpaqabaqcLbsapeGaaiilaiaadshaaOGaayjkaiaa wMcaaKqzGeGaey4kaSIaamOqaOWdamaaBaaaleaajugWa8qacaWGZb aal8aabeaajugib8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadcha aSWdaeqaaaaa@4CAE@ (13)

where t in Eq.(13) denotes the dependence of the functions on X 1r MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaigdacaWGYbaal8aa beaaaaa@3AEB@ and its derivatives. Let f s = f s * +Δ f s MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWdaeqaaKqz GeWdbiabg2da9iaadAgak8aadaqhaaWcbaqcLbmapeGaam4CaaWcpa qaaKqzadWdbiaabQcaaaqcLbsacqGHRaWkcqqHuoarcaWGMbGcpaWa aSbaaSqaaKqzadWdbiaadohaaSWdaeqaaaaa@47A7@ and B s = B s * +Δ B s MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWdaeqaaKqz GeWdbiabg2da9iaadkeak8aadaqhaaWcbaqcLbmapeGaam4CaaWcpa qaaKqzadWdbiaabQcaaaqcLbsacqGHRaWkcqqHuoarcaWGcbGcpaWa aSbaaSqaaKqzadWdbiaadohaaSWdaeqaaaaa@473B@ , where f s * MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaa0baaSqaceaaC7FcLbmapeGaam4CaaWcpaqa aKqzadWdbiaabQcaaaaaaa@3E08@ and B s * MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaa0baaSqaaKqzadWdbiaadohaaSWdaeaajugW a8qacaqGQaaaaaaa@3C07@ are the nominal functions and Δ B p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWd aeqaaaaa@3B7E@ and Δ B s MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWd aeqaaaaa@3B81@ denote the uncertain portions.

It has been shown in ([39]) that the determinant of the input matrix B s MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWdaeqaaaaa @3A1B@ is nonzero if γ≠± π 2 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHZoWzcqGHGjsUcqGHXcqSkmaalaaapaqaaKqzGeWdbiab ec8aWbGcpaqaaKqzGeWdbiaaikdaaaaaaa@4014@ and

( T x sin α 0 +L )[ T x +cos α 0 ( ∂L ∂α )+sin α 0 ∂L ∂α ]≠0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamivaOWdamaaBaaaleaajugWa8qacaWG 4baal8aabeaajugib8qacaqGZbGaaeyAaiaab6gacqaHXoqyk8aada WgaaWcbaqcLbmapeGaaGimaaWcpaqabaqcLbsapeGaey4kaSIaamit aaGccaGLOaGaayzkaaWaamWaa8aabaqcLbsapeGaamivaOWdamaaBa aaleaajugWa8qacaWG4baal8aabeaajugib8qacqGHRaWkcaqGJbGa ae4BaiaabohacqaHXoqyk8aadaWgaaWcbaqcLbmapeGaaGimaaWcpa qabaGcpeWaaeWaa8aabaWdbmaalaaapaqaaKqzGeWdbiabgkGi2kaa dYeaaOWdaeaajugib8qacqGHciITcqaHXoqyaaaakiaawIcacaGLPa aajugibiabgUcaRiaabohacaqGPbGaaeOBaiabeg7aHPWdamaaBaaa leaajugWa8qacaaIWaaal8aabeaak8qadaWcaaWdaeaajugib8qacq GHciITcaWGmbaak8aabaqcLbsapeGaeyOaIyRaeqySdegaaaGccaGL BbGaayzxaaqcLbsacqGHGjsUcaaIWaaaaa@6E94@ (14)

For the derivation of control law, invertibility of Bs in the region of interest is essential. It has been found in 39 that in a neighborhood Ω p MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHPoWvk8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaa aa@3ADE@ of the trim conditions Eq. (14) is satisfied. For trajectory control, maneuver through the region in which singularity lies must be avoided by a proper trajectory planning.

For VSC design, consider a Lyapunov function

W 1 = 1 2 s 1 T s 1 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGxbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabg2da9OWaaSaaa8aabaqcLbsapeGaaGymaaGcpaqaaKqzGe WdbiaaikdaaaGaam4CaOWdamaaDaaaleaajugWa8qacaaIXaaal8aa baqcLbmapeGaamivaaaajugibiaadohak8aadaWgaaWcbaqcLbmape GaaGymaaWcpaqabaaaaa@47D6@      (15)

The derivative of W1 along the solution of Eq. (13) is given by

W ˙ 1 = s 1 T [ ( f s * +Δ f s )+( B s * +Δ B s ) u p ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyypa0Jaam4CaOWdamaaDaaaleaajugWa8qacaaIXa aal8aabaqcLbmapeGaamivaaaakmaadmaapaqaa8qadaqadaWdaeaa jugib8qacaWGMbGcpaWaa0baaSqaaKqzadWdbiaadohaaSWdaeaaju gWa8qacaqGQaaaaKqzGeGaey4kaSIaeuiLdqKaamOzaOWdamaaBaaa leaajugWa8qacaWGZbaal8aabeaaaOWdbiaawIcacaGLPaaajugibi abgUcaROWaaeWaa8aabaqcLbsapeGaamOqaOWdamaaDaaaleaajugW a8qacaWGZbaal8aabaqcLbmapeGaaeOkaaaajugibiabgUcaRiabfs 5aejaadkeak8aadaWgaaWcbaqcLbmapeGaam4CaaWcpaqabaaak8qa caGLOaGaayzkaaqcLbsacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadc haaSWdaeqaaaGcpeGaay5waiaaw2faaaaa@64B3@   (16)

Assumption 1: The uncertain functions satisfy for X∈ Ω p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGaeyicI4SaeuyQdCLcpaWaaSbaaSqaaKqzadWdbiaa dchaaSWdaeqaaaaa@3D40@ ,

∥Δ f s −Δ B s B s *−1 f s * ∥ ∞ ≤ η 0 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWILicucqqHuoarcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaa dohaaSWdaeqaaKqzGeWdbiabgkHiTiabfs5aejaadkeak8aadaWgaa WcbaqcLbmapeGaam4CaaWcpaqabaqcLbsapeGaamOqaOWdamaaDaaa leaajugWa8qacaWGZbaal8aabaqcLbmapeGaaeOkaiabgkHiTiaaig daaaqcLbsacaWGMbGcpaWaa0baaSqaaKqzadWdbiaadohaaSWdaeaa jugWa8qacaqGQaaaaKqzGeGaeSyjIaLcpaWaaSbaaSqaaKqzadWdbi abe6HiLcWcpaqabaqcLbsapeGaeyizImQaeq4TdGMcpaWaaSbaaSqa aKqzadWdbiaaicdaaSWdaeqaaaaa@5BBE@

max{ ∥Δ B s B s *−1 ∥ 2 ,∥Δ B s B s *−1 ∥ 1 }≤ρ<1 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGTbGaamyyaiaadIhakmaacmaapaqaaKqzGeWdbiablwIi qjabfs5aejaadkeak8aadaWgaaWcbaqcLbmapeGaam4CaaWcpaqaba qcLbsapeGaamOqaOWdamaaDaaaleaajugWa8qacaWGZbaal8aabaqc LbmapeGaaeOkaiabgkHiTiaaigdaaaqcLbsacqWILicuk8aadaWgaa WcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsapeGaaiilaiablwIiqjab fs5aejaadkeak8aadaWgaaWcbaqcLbmapeGaam4CaaWcpaqabaqcLb sapeGaamOqaOWdamaaDaaaleaajugWa8qacaWGZbaal8aabaqcLbma peGaaeOkaiabgkHiTiaaigdaaaqcLbsacqWILicuk8aadaWgaaWcba qcLbmapeGaaGymaaWcpaqabaaak8qacaGL7bGaayzFaaqcLbsacqGH KjYOcqaHbpGCcqGH8aapcaaIXaaaaa@66BA@ (17)

where ∥⋅ ∥ ∞ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWILicucqGHflY1cqWILicuk8aadaWgaaWcbaqcLbmapeGa eqOhIukal8aabeaaaaa@3E65@ denotes the infinity-norm of a vector,

∥Δ B s B s *−1 ∥ 2 = { λ max [ ( Δ B s B s *−1 ) T ( Δ B s B s *−1 ) ] } 1/2 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWILicucqqHuoarcaWGcbGcpaWaaSbaaSqaaKqzadWdbiaa dohaaSWdaeqaaKqzGeWdbiaadkeak8aadaqhaaWcbaqcLbmapeGaam 4CaaWcpaqaaKqzadWdbiaabQcacqGHsislcaaIXaaaaKqzGeGaeSyj IaLcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqzGeWdbiabg2 da9OWaaiWaa8aabaqcLbsapeGaeq4UdWMcpaWaaSbaaSqaaKqzGeWd biaad2gacaWGHbGaamiEaaWcpaqabaGcpeWaamWaa8aabaWdbmaabm aapaqaaKqzGeWdbiabfs5aejaadkeak8aadaWgaaWcbaqcLbmapeGa am4CaaWcpaqabaqcLbsapeGaamOqaOWdamaaDaaaleaajugWa8qaca WGZbaal8aabaqcLbmapeGaaeOkaiabgkHiTiaaigdaaaaakiaawIca caGLPaaapaWaaWbaaSqabeaajugWa8qacaWGubaaaOWaaeWaa8aaba qcLbsapeGaeuiLdqKaamOqaOWdamaaBaaaleaajugWa8qacaWGZbaa l8aabeaajugib8qacaWGcbGcpaWaa0baaSqaaKqzadWdbiaadohaaS WdaeaajugWa8qacaqGQaGaeyOeI0IaaGymaaaaaOGaayjkaiaawMca aaGaay5waiaaw2faaaGaay5Eaiaaw2haa8aadaahaaWcbeqaaKqzad WdbiaaigdacaGGVaGaaGOmaaaaaaa@77AC@

And ∥Δ B s B s *−1 ∥ 1 =ma x j ∑ i=1 4 | ( Δ B s B s *−1 ) ij | MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqWILicucqqHuoarcaWGcbGcpaWaaSbaaSqaaKqzadWdbiaa dohaaSWdaeqaaKqzGeWdbiaadkeak8aadaqhaaWcbaqcLbmapeGaam 4CaaWcpaqaaKqzadWdbiaabQcacqGHsislcaaIXaaaaKqzGeGaeSyj IaLcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGeWdbiabg2 da9iaad2gacaWGHbGaamiEaOWdamaaBaaaleaajugWa8qacGaASmOA aaWcpaqabaGcpeWaaybCaeqal8aabaqcLbmapeGaamyAaiabg2da9i aaigdaaSWdaeaajugWa8qacGaGacaaecaI0aaan8aabaqcLbsapeGa eyyeIuoaaOWaaqWaa8aabaWdbmaabmaapaqaaKqzGeWdbiabfs5aej aadkeak8aadaWgaaWcbaqcLbmapeGaam4CaaWcpaqabaqcLbsapeGa amOqaOWdamaaDaaaleaajugWa8qacaWGZbaal8aabaqcLbmapeGaae OkaiabgkHiTiaaigdaaaaakiaawIcacaGLPaaapaWaaSbaaSqaaKqz adWdbiaadMgacaWGQbaal8aabeaaaOWdbiaawEa7caGLiWoaaaa@7000@ are the induced 2 - and 1- norms of matrix, respectively. Here subscript ij denotes the ijth element of matrix. The second inequality of Eq. (17) essentially restricts the uncertainty in the matrix Bs.

The design of control law is based on a back stepping design technique. Consider a change of coordinate for the angular velocity vector w as

ω ˜ =ω− ω v MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaGaapeGaeyypa0JaeqyYdCNaeyOeI0IaeqyY dCNcpaWaaSbaaSqaaKqzadWdbiaadAhaaSWdaeqaaaaa@40DF@ (18)

where ω v MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDk8aadaWgaaWcbaqcLbmapeGaamODaaWcpaqabaaa aa@3B24@ is a stabilizing signal, yet to be determined. Then u p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaaaa @3A4B@ can be expressed as

u p = [ T ˙ x , ω v T ] T + [ 0, ω ˜ T ] T = u c + [ 0, ω ˜ T ] T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadchaaSWdaeqaaKqz GeWdbiabg2da9OWaamWaa8aabaqcLbsapeGabmiva8aagaGaaOWaaS baaSqaaKqzadWdbiaadIhaaSWdaeqaaKqzGeWdbiaacYcacqaHjpWD k8aadaqhaaWcbaqcLbmapeGaamODaaWcpaqaaKqzadWdbiaadsfaaa aakiaawUfacaGLDbaapaWaaWbaaSqabeaajugWa8qacaWGubaaaKqz GeGaey4kaSIcdaWadaWdaeaajugib8qacaaIWaGaaiilaiqbeM8a39 aagaacaOWaaWbaaSqabeaajugWa8qacaWGubaaaaGccaGLBbGaayzx aaWdamaaCaaaleqabaqcLbmapeGaamivaaaajugibiabg2da9iaadw hak8aadaWgaaWcbaqcLbmapeGaam4yaaWcpaqabaqcLbsapeGaey4k aSIcdaWadaWdaeaajugib8qacaaIWaGaaiilaiqbeM8a39aagaacaO WaaWbaaSqabeaajugWa8qacaWGubaaaaGccaGLBbGaayzxaaWdamaa CaaaleqabaqcLbmapeGaamivaaaaaaa@6999@     (19)

where u c = [ T ˙ x , ω v T ] T MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadogaaSWdaeqaaKqz GeWdbiabg2da9OWaamWaa8aabaqcLbsapeGabmiva8aagaGaaOWaaS baaSqaaKqzadWdbiaadIhaaSWdaeqaaKqzGeWdbiaacYcacqaHjpWD k8aadaqhaaWcbaqcLbmapeGaamODaaWcpaqaaKqzadWdbiaadsfaaa aakiaawUfacaGLDbaapaWaaWbaaSqabeaajugWa8qacaWGubaaaaaa @4C31@ .

Substituting Eq. (19) in Eq. (16) yields

W ˙ 1 = s T [( f s * +Δ f s )+( B s * +Δ B s ) u c + B a ω ˜ ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyypa0Jaam4CaOWdamaaCaaaleqabaqcLbmapeGaam ivaaaajugibiaacUfakmaabmaapaqaaKqzGeWdbiaadAgak8aadaqh aaWcbaqcLbmapeGaam4CaaWcpaqaaKqzadWdbiaabQcaaaqcLbsacq GHRaWkcqqHuoarcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWd aeqaaaGcpeGaayjkaiaawMcaaKqzGeGaey4kaSIcdaqadaWdaeaaju gib8qacaWGcbGcpaWaa0baaSqaaKqzadWdbiaadohaaSWdaeaajugW a8qacaqGQaaaaKqzGeGaey4kaSIaeuiLdqKaamOqaOWdamaaBaaale aajugWa8qacaWGZbaal8aabeaaaOWdbiaawIcacaGLPaaajugibiaa dwhak8aadaWgaaWcbaqcLbmapeGaam4yaaWcpaqabaqcLbsapeGaey 4kaSIaamOqaOWdamaaBaaaleaajugWa8qacaWGHbaal8aabeaajugi b8qacuaHjpWDpaGbaGaapeGaaiyxaaaa@6A1C@     (20)

where B s [ 0, ω ˜ T ] T ≡ B a ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadohaaSWdaeqaaOWd bmaadmaapaqaaKqzGeWdbiaaicdacaGGSaGafqyYdC3dayaaiaGcda ahaaWcbeqaaKqzadWdbiaadsfaaaaakiaawUfacaGLDbaapaWaaWba aSqabeaajugWa8qacaWGubaaaKqzGeGaeyyyIORaamOqaOWdamaaBa aaleaajugWa8qacaWGHbaal8aabeaajugib8qacuaHjpWDpaGbaGaa aaa@4D01@

In view of Eq. (20), one selects a VSC law of the form

u c = B s *−1 [ − f s * − K 2 s 1 − K 1 sgn( s 1 ) ] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzGeWdbiaadogaaSWdaeqaaKqz GeWdbiabg2da9iaadkeak8aadaqhaaWcbaqcLbmapeGaam4CaaWcpa qaaKqzadWdbiaabQcacqGHsislcaaIXaaaaOWaamWaa8aabaqcLbsa peGaeyOeI0IaamOzaOWdamaaDaaaleaajugWa8qacaWGZbaal8aaba qcLbmapeGaaeOkaaaajugibiabgkHiTiaadUeak8aadaWgaaWcbaqc LbmapeGaaGOmaaWcpaqabaqcLbsapeGaam4CaOWdamaaBaaaleaaju gWa8qacaaIXaaal8aabeaajugib8qacqGHsislcaWGlbGcpaWaaSba aSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGeWdbiaadohacaWGNbGaam OBaOWaaeWaa8aabaqcLbsapeGaam4CaOWdamaaBaaaleaajugWa8qa caaIXaaal8aabeaaaOWdbiaawIcacaGLPaaaaiaawUfacaGLDbaaaa a@61A0@   (21)

where the gain K1 is a positive real number yet to be determined, K 2 >0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGlbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiabg6da+iaaicdaaaa@3C49@ and sgn( s 1 )= [ sgn( s 11 ),....,sgn( s 14 ) ] T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGaam4zaiaad6gakmaabmaapaqaaKqzGeWdbiaadoha k8aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqabaaak8qacaGLOaGaay zkaaqcLbsacqGH9aqpkmaadmaapaqaaKqzGeWdbiaadohacaWGNbGa amOBaOWaaeWaa8aabaqcLbsapeGaam4CaOWdamaaBaaaleaajugWa8 qacaaIXaGaaGymaaWcpaqabaaak8qacaGLOaGaayzkaaqcLbsacaGG SaGaaiOlaiaac6cacaGGUaGaaiOlaiaacYcacaWGZbGaam4zaiaad6 gakmaabmaapaqaaKqzGeWdbiaadohak8aadaWgaaWcbaqcLbmapeGa aGymaiaaisdaaSWdaeqaaaGcpeGaayjkaiaawMcaaaGaay5waiaaw2 faa8aadaahaaWcbeqaaKqzadWdbiaadsfaaaaaaa@5D07@ is the sign function. Substituting Eq. (21) in Eq.(20) gives

W ˙ 1 = s 1 T [ − K 2 s 1 − K 1 sgn( s 1 )+Δ f s +Δ B s B s *−1 ( − f s * − K 2 s 1 − K 1 sgn( s 1 ) )+ B a ω ˜ ] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyypa0Jaam4CaOWdamaaDaaaleaajugWa8qacaaIXa aal8aabaqcLbmapeGaamivaaaakmaadmaapaqaaKqzGeWdbiabgkHi TiaadUeak8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsape Gaam4CaOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaajugib8qa cqGHsislcaWGlbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaK qzGeWdbiaadohacaWGNbGaamOBaOWaaeWaa8aabaqcLbsapeGaam4C aOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaaaOWdbiaawIcaca GLPaaajugibiabgUcaRiabfs5aejaadAgak8aadaWgaaWcbaqcLbma peGaam4CaaWcpaqabaqcLbsapeGaey4kaSIaeuiLdqKaamOqaOWdam aaBaaaleaajugWa8qacaWGZbaal8aabeaajugib8qacaWGcbGcpaWa a0baaSqaaKqzadWdbiaadohaaSWdaeaajugWa8qacaqGQaGaeyOeI0 IaaGymaaaakmaabmaapaqaaKqzGeWdbiabgkHiTiaadAgak8aadaqh aaWcbaqcLbmapeGaam4CaaWcpaqaaKqzadWdbiaabQcaaaqcLbsacq GHsislcaWGlbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiaadohak8aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqabaqcLb sapeGaeyOeI0Iaam4saOWdamaaBaaaleaajugWa8qacaaIXaaal8aa beaajugib8qacaWGZbGaam4zaiaad6gakmaabmaapaqaaKqzGeWdbi aadohak8aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqabaaak8qacaGL OaGaayzkaaaacaGLOaGaayzkaaqcLbsacqGHRaWkcaWGcbGcpaWaaS baaSqaaKqzadWdbiaadggaaSWdaeqaaKqzGeWdbiqbeM8a39aagaac aaGcpeGaay5waiaaw2faaaaa@9418@ ≤− K 2 ∥ s 1 ∥ 2 2 − K 1 ∥ s 1 ∥ 1 +∥ s 1 ∥ 1 ∥Δ f s −Δ B s B s *−1 f s * ∥ ∞ +∥ s 1 ∥ 2 2 ∥ B s B s *−1 ∥ 2 K 2 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqGHKjYOcqGHsislcaWGlbGcpaWaaSbaaSqaaKqzadWdbiaa ikdaaSWdaeqaaKqzGeWdbiablwIiqjaadohak8aadaWgaaWcbaqcLb mapeGaaGymaaWcpaqabaqcLbsapeGaeSyjIaLcpaWaa0baaSqaaKqz adWdbiaaikdaaSWdaeaajugWa8qacaaIYaaaaKqzGeGaeyOeI0Iaam 4saOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaajugib8qacqWI LicucaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGe WdbiablwIiqPWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaajugi b8qacqGHRaWkcqWILicucaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaig daaSWdaeqaaKqzGeWdbiablwIiqPWdamaaBaaaleaajugWa8qacaaI Xaaal8aabeaajugib8qacqWILicucqqHuoarcaWGMbGcpaWaaSbaaS qaaKqzadWdbiaadohaaSWdaeqaaKqzGeWdbiabgkHiTiabfs5aejaa dkeak8aadaWgaaWcbaqcLbmapeGaam4CaaWcpaqabaqcLbsapeGaam OqaOWdamaaDaaaleaajugWa8qacaWGZbaal8aabaqcLbmapeGaaeOk aiabgkHiTiaaigdaaaqcLbsacaWGMbGcpaWaa0baaSqaaKqzadWdbi aadohaaSWdaeaajugWa8qacaqGQaaaaKqzGeGaeSyjIaLcpaWaaSba aSqaaKqzadWdbiabe6HiLcWcpaqabaqcLbsapeGaey4kaSIaeSyjIa Laam4CaOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaajugib8qa cqWILicuk8aadaqhaaWcbaqcLbmapeGaaGOmaaWcpaqaaKqzadWdbi aaikdaaaqcLbsacqWILicucaWGcbGcpaWaaSbaaSqaaKqzadWdbiaa dohaaSWdaeqaaKqzGeWdbiaadkeak8aadaqhaaWcbaqcLbmapeGaam 4CaaWcpaqaaKqzadWdbiaabQcacqGHsislcaaIXaaaaKqzGeGaeSyj IaLcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqzGeWdbiaadU eak8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaaaaa@9F83@

+∥ s 1 ∥ 1 ∥Δ B s B s *−1 ∥ 1 K 1 ∥sgn( s 1 ) ∥ ∞ + s 1 T B a ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqGHRaWkcqWILicucaWGZbGcpaWaaSbaaSqaaKqzadWdbiaa igdaaSWdaeqaaKqzGeWdbiablwIiqPWdamaaBaaaleaajugWa8qaca aIXaaal8aabeaajugib8qacqWILicucqqHuoarcaWGcbGcpaWaaSba aSqaaKqzadWdbiaadohaaSWdaeqaaKqzGeWdbiaadkeak8aadaqhaa WcbaqcLbmapeGaam4CaaWcpaqaaKqzadWdbiaabQcacqGHsislcaaI XaaaaKqzGeGaeSyjIaLcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdae qaaKqzGeWdbiaadUeak8aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeSyjIaLaam4CaiaadEgacaWGUbGcdaqadaWdaeaaju gib8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaaGc peGaayjkaiaawMcaaKqzGeGaeSyjIaLcpaWaaSbaaSqaaKqzadWdbi abe6HiLcWcpaqabaqcLbsapeGaey4kaSIaam4CaOWdamaaDaaaleaa jugWa8qacaaIXaaal8aabaqcLbmapeGaamivaaaajugibiaadkeak8 aadaWgaaWcbaqcLbmapeGaamyyaaWcpaqabaqcLbsapeGafqyYdC3d ayaaiaaaaa@727D@     (22)

where Hölder inequality for any two vectors ξ i ∈ R n MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH+oaEk8aadaWgaaWcbaqcLbmapeGaamyAaaWcpaqabaqc LbsapeGaeyicI4SaamOuaOWdamaaCaaaleqabaqcLbmapeGaamOBaa aaaaa@407D@ and p,q∈[ 1,∞ ] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaamiCaiaacYcacaWGXbGaeyicI48aamWaa8aabaWdbiaaigdacaGG SaGaeqOhIukacaGLBbGaayzxaaaaaa@3F3A@ ,

| ξ 1 T ξ 2 |≤∥ ξ 1 ∥ p ∥ ξ 2 ∥ q , 1 p + 1 q =1 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaqWaa8aabaqcLbsapeGaeqOVdGNcpaWaa0baaSqaaKqzadWdbiaa igdaaSWdaeaajugWa8qacaWGubaaaKqzGeGaeqOVdGNcpaWaaSbaaS qaaKqzadWdbiaaikdaaSWdaeqaaaGcpeGaay5bSlaawIa7aKqzGeGa eyizImQaeSyjIaLaeqOVdGNcpaWaaSbaaSqaaKqzadWdbiaaigdaaS WdaeqaaKqzGeWdbiablwIiqPWdamaaBaaaleaajugWa8qacaWGWbaa l8aabeaajugib8qacqWILicucqaH+oaEk8aadaWgaaWcbaqcLbmape GaaGOmaaWcpaqabaqcLbsapeGaeSyjIaLcpaWaaSbaaSqaaKqzadWd biaadghaaSWdaeqaaKqzGeWdbiaacYcakmaalaaapaqaaKqzGeWdbi aaigdaaOWdaeaajugib8qacaWGWbaaaiabgUcaROWaaSaaa8aabaqc LbsapeGaaGymaaGcpaqaaKqzGeWdbiaadghaaaGaeyypa0JaaGymaa aa@6568@   (23)

Has been used. Using the bounds given in Assumption 1, one obtains from Eq. (22)

W ˙ 1 ≤− K 2 ( 1−ρ )∥ s 1 ∥ 2 2 − K 1 ( 1−ρ )∥ s 1 ∥ 1 +∥ s 1 ∥ 1 η 0 + s 1 T B a ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyizImQaeyOeI0Iaam4saOWdamaaBaaaleaajugWa8 qacaaIYaaal8aabeaak8qadaqadaWdaeaajugib8qacaaIXaGaeyOe I0IaeqyWdihakiaawIcacaGLPaaajugibiablwIiqjaadohak8aada WgaaWcbaqcLbmapeGaaGymaaWcpaqabaqcLbsapeGaeSyjIaLcpaWa a0baaSqaaKqzadWdbiaaikdaaSWdaeaajugWa8qacaaIYaaaaKqzGe GaeyOeI0Iaam4saOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaa k8qadaqadaWdaeaajugib8qacaaIXaGaeyOeI0IaeqyWdihakiaawI cacaGLPaaajugibiablwIiqjaadohak8aadaWgaaWcbaqcLbmapeGa aGymaaWcpaqabaqcLbsapeGaeSyjIaLcpaWaaSbaaSqaaKqzadWdbi aaigdaaSWdaeqaaKqzGeWdbiabgUcaRiablwIiqjaadohak8aadaWg aaWcbaqcLbmapeGaaGymaaWcpaqabaqcLbsapeGaeSyjIaLcpaWaaS baaSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGeWdbiabeE7aOPWdamaa BaaaleaajugWa8qacaaIWaaal8aabeaajugib8qacqGHRaWkcaWGZb GcpaWaa0baaSqaaKqzadWdbiaaigdaaSWdaeaajugWa8qacaWGubaa aKqzGeGaamOqaOWdamaaBaaaleaajugWa8qacaWGHbaal8aabeaaju gib8qacuaHjpWDpaGbaGaaaaa@80DE@    (24)

In view of Eq. (24), the gain K1 is chosen as

K 1 ≥ ( 1−ρ ) −1 [ η 0 + η * ], η * >0 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGlbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabgwMiZQWaaeWaa8aabaqcLbsapeGaaGymaiabgkHiTiabeg 8aYbGccaGLOaGaayzkaaWdamaaCaaaleqabaqcLbmapeGaeyOeI0Ia aGymaaaakmaadmaapaqaaKqzGeWdbiabeE7aOPWdamaaBaaaleaaju gWa8qacaaIWaaal8aabeaajugib8qacqGHRaWkcqaH3oaAk8aadaah aaWcbeqaaKqzadWdbiaabQcaaaaakiaawUfacaGLDbaajugibiaacY cacqaH3oaAk8aadaahaaWcbeqaaKqzadWdbiaabQcaaaqcLbsacqGH +aGpcaaIWaaaaa@58A2@   (25)

Using Eq. (25) in Eq. (24) yields

W ˙ 1 ≤− K 2 ( 1−ρ )∥ s 1 ∥ 2 2 − η * ∥ s 1 ∥ 1 + s 1 T B a ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyizImQaeyOeI0Iaam4saOWdamaaBaaaleaajugWa8 qacaaIYaaal8aabeaak8qadaqadaWdaeaajugib8qacaaIXaGaeyOe I0IaeqyWdihakiaawIcacaGLPaaajugibiablwIiqjaadohak8aada WgaaWcbaqcLbmapeGaaGymaaWcpaqabaqcLbsapeGaeSyjIaLcpaWa a0baaSqaaKqzadWdbiaaikdaaSWdaeaajugWa8qacaaIYaaaaKqzGe GaeyOeI0Iaeq4TdGMcpaWaaWbaaSqabeaajugWa8qacaqGQaaaaKqz GeGaeSyjIaLaam4CaOWdamaaBaaaleaajugWa8qacaaIXaaal8aabe aajugib8qacqWILicuk8aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaey4kaSIaam4CaOWdamaaDaaaleaajugWa8qacaaIXa aal8aabaqcLbmapeGaamivaaaajugibiaadkeak8aadaWgaaWcbaqc LbmapeGaamyyaaWcpaqabaqcLbsapeGafqyYdC3dayaaiaaaaa@6D16@

           (26)

According to Eq. (26), for the choice of gain K1 given in Eq. (25), W ˙ 1 <0 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGxbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaaWcpaqa baqcLbsapeGaeyipaWJaaGimaaaa@3C58@ if s 1 ≠0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqz GeWdbiabgcMi5kaaicdaaaa@3D2F@ and ω ˜ =0 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GafqyYdC3dayaaiaWdbiabg2da9iaaicdaaaa@39EA@ . In such a case, s1 tends to zero which, in view of Eq. (12), implies that  as . However,  is not a control vector.

Inner loop control system

In the next section, the design of the inner loop control system is considered to force ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GafqyYdC3dayaaiaaaaa@381B@ to zero. The inner loop control system includes (i) a control subsystem based on geometric homogeneity and (ii) a super-twisting control subsystem for robustification.

Geometric homogeneity-base inner-loop control subsystem

The rotational motion of aircraft from Eq. (5) is rewritten as

ω ˙ =( p ˙ q ˙ r ˙ )= f ω ( X 2 , X 3 ,ω )+ B ω δ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaiaapeGaeyypa0JcdaqadaWdaeaajugibuaa beqadeaaaOqaaKqzGeWdbiqadchapaGbaiaaaOqaaKqzGeWdbiqadg hapaGbaiaaaOqaaKqzGeWdbiqadkhapaGbaiaaaaaak8qacaGLOaGa ayzkaaqcLbsacqGH9aqpcaWGMbGcpaWaaSbaaSqaaKqzadWdbiabeM 8a3bWcpaqabaGcpeWaaeWaa8aabaqcLbsapeGaamiwaOWdamaaBaaa leaajugWa8qacaaIYaaal8aabeaajugib8qacaGGSaGaamiwaOWdam aaBaaaleaajugWa8qacaaIZaaal8aabeaajugib8qacaGGSaGaeqyY dChakiaawIcacaGLPaaajugibiabgUcaRiaadkeak8aadaWgaaWcba qcLbmapeGaeqyYdChal8aabeaajugib8qacqaH0oazaaa@5C3C@     (27)

where δ= ( δ a , δ r , δ e ) T ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH0oazcqGH9aqpkmaabmaapaqaaKqzGeWdbiabes7aKPWd amaaBaaaleaajugWa8qacaWGHbaal8aabeaajugib8qacaGGSaGaeq iTdqMcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqzGeWdbiaa cYcacqaH0oazk8aadaWgaaWcbaqcLbmapeGaamyzaaWcpaqabaaak8 qacaGLOaGaayzkaaWdamaaCaaaleqabaqcLbmapeGaamivaaaajugi biabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaiodaaaaaaa@526E@ . Here interest is in the design δ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiTdqgaaa@37D4@ of to force ω ˜ MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GafqyYdC3dayaaiaaaaa@381B@ to zero. The derivative <math xmlns='http://www.w3.org/1998/Math/MathML'>
<semantics>
<mover accent='true'>
<mi>&#x03C9;</mi>
<mo>&#x02DC;</mo>
</mover>

<annotation encoding='MathType-MTEF'>MathType@MTEF@5@5@+=
feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn
hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr
4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf
ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr
0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape
GafqyYdC3dayaaiaaaaa@381B@
</annotation>
</semantics>
</math>
of satisfies

ω ˜ . = f ω ( X 2 , X 3 ,ω )+ B ω δ− ω ˙ v MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamaaxacabaqcLb saqaaaaaaaaaWdbiqbeM8a39aagaacaaWcbeqaaKqzGeWdbiaac6ca aaGaeyypa0JaamOzaOWdamaaBaaaleaajugWa8qacqaHjpWDaSWdae qaaOWdbmaabmaapaqaaKqzGeWdbiaadIfak8aadaWgaaWcbaqcLbma peGaaGOmaaWcpaqabaqcLbsapeGaaiilaiaadIfak8aadaWgaaWcba qcLbmapeGaaG4maaWcpaqabaqcLbsapeGaaiilaiabeM8a3bGccaGL OaGaayzkaaqcLbsacqGHRaWkcaWGcbGcpaWaaSbaaSqaaKqzadWdbi abeM8a3bWcpaqabaqcLbsapeGaeqiTdqMaeyOeI0IafqyYdC3dayaa caGcdaWgaaWcbaqcLbmapeGaamODaaWcpaqabaaaaa@5A12@       (28)

where ω ˙ v MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaiaakmaaBaaaleaajugWa8qacaWG2baal8aa beaaaaa@3B2C@ can be obtained by differentiating ω v MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDk8aadaWgaaWcbaqcLbmapeGaamODaaWcpaqabaaa aa@3B23@ and substituting various derivatives of the state variables. To this end f w ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqz GeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaiodaaa aaaa@3F7D@ , and B w ∈ R 3×3 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqz GeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaiodacq GHxdaTcaaIZaaaaaaa@422D@ are decomposed as

f w = f w * +Δ f w ; B w = B w * +Δ B w MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqz GeWdbiabg2da9iaadAgak8aadaqhaaWcbaqcLbmapeGaam4DaaWcpa qaaKqzadWdbiaabQcaaaqcLbsacqGHRaWkcqqHuoarcaWGMbGcpaWa aSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqzGeWdbiaacUdacaWGcb GcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqzGeWdbiabg2da 9iaadkeak8aadaqhaaWcbaqcLbmapeGaam4DaaWcpaqaaKqzadWdbi aabQcaaaqcLbsacqGHRaWkcqqHuoarcaWGcbGcpaWaaSbaaSqaaKqz adWdbiaadEhaaSWdaeqaaaaa@5998@    (29)

where f w * MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaa0baaSqaaKqzadWdbiaadEhaaSWdaeaajugW a8qacaqGQaaaaaaa@3C2E@ and B w * MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGcbGcpaWaa0baaSqaaKqzadWdbiaadEhaaSWdaeaajugW a8qacaqGQaaaaaaa@3C0A@ are the nominal values, and Δ f w MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGMbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWd aeqaaaaa@3BA8@ and Δ B w MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGcbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWd aeqaaaaa@3B84@ are unknown parts. It is assumed that ∥ ( B w * ) −1 Δ B w ∥<1 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeSyjIa1aaeWaa8aabaqcLbsapeGaamOqaOWdamaaDaaaleaajugW a8qacaWG3baal8aabaqcLbmapeGaaeOkaaaaaOGaayjkaiaawMcaa8 aadaahaaWcbeqaaKqzadWdbiabgkHiTiaaigdaaaqcLbsacqqHuoar caWGcbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaOGaeSyjIa vcLbsapeGaeyipaWJaaGymaaaa@4AEB@ . Then, Eq. (28) can be written as

ω ˜ . =( f w * +Δ f w )+( B w * +Δ B w )δ− ω ˙ d ≡ f 3 * +Δg+ B w * δ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamaaxacabaqcLb saqaaaaaaaaaWdbiqbeM8a39aagaacaaWcbeqaaKqzGeWdbiaac6ca aaGaeyypa0JcdaqadaWdaeaajugib8qacaWGMbGcpaWaa0baaSqaaK qzadWdbiaadEhaaSWdaeaajugWa8qacaqGQaaaaKqzGeGaey4kaSIa euiLdqKaamOzaOWdamaaBaaaleaajugWa8qacaWG3baal8aabeaaaO WdbiaawIcacaGLPaaajugibiabgUcaROWaaeWaa8aabaqcLbsapeGa amOqaOWdamaaDaaaleaajugWa8qacaWG3baal8aabaqcLbmapeGaae OkaaaajugibiabgUcaRiabfs5aejaadkeak8aadaWgaaWcbaqcLbma peGaam4DaaWcpaqabaaak8qacaGLOaGaayzkaaqcLbsacqaH0oazcq GHsislcuaHjpWDpaGbaiaakmaaBaaaleaajugWa8qacaWGKbaal8aa beaajugib8qacqGHHjIUcaWGMbGcpaWaa0baaSqaaKqzadWdbiaaio daaSWdaeaajugWa8qacaqGQaaaaKqzGeGaey4kaSIaeuiLdqKaam4z aiabgUcaRiaadkeak8aadaqhaaWcbaqcLbmapeGaam4DaaWcpaqaaK qzadWdbiaabQcaaaqcLbsacqaH0oazaaa@73F9@     (30)

where f 3 * = f w * − ω ˙ d MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGMbGcpaWaa0baaSqaaKqzadWdbiaaiodaaSWdaeaajugW a8qacaqGQaaaaKqzGeGaeyypa0JaamOzaOWdamaaDaaaleaajugWa8 qacaWG3baal8aabaqcLbmapeGaaeOkaaaajugibiabgkHiTiqbeM8a 39aagaGaaOWaaSbaaSqaaKqzadWdbiaadsgaaSWdaeqaaaaa@48CC@ is a known part and Δg=Δ f w +Δ B w δ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGNbGaeyypa0JaeuiLdqKaamOzaOWdamaaBaaa leaajugWa8qacaWG3baal8aabeaajugib8qacqGHRaWkcqqHuoarca WGcbGcpaWaaSbaaSqaaKqzadWdbiaadEhaaSWdaeqaaKqzGeWdbiab es7aKbaa@478B@ is an unknown function. In view of Eq. (30), the control input is chosen as

δ= B w *−1 [ − f 3 * + u f + u r ] MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH0oazcqGH9aqpcaWGcbGcpaWaa0baaSqaaKqzadWdbiaa dEhaaSWdaeaajugWa8qacaqGQaGaeyOeI0IaaGymaaaakmaadmaapa qaaKqzGeWdbiabgkHiTiaadAgak8aadaqhaaWcbaqcLbmapeGaaG4m aaWcpaqaaKqzadWdbiaabQcaaaqcLbsacqGHRaWkcaWG1bGcpaWaaS baaSqaaKqzadWdbiaadAgaaSWdaeqaaKqzGeWdbiabgUcaRiaadwha k8aadaWgaaWcbaqcLbmapeGaamOCaaWcpaqabaaak8qacaGLBbGaay zxaaaaaa@5341@    (31)

where uf is a finite-time stabilizing signal for the system with  Δg=0 MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaGGGcGaeuiLdqKaam4zaiabg2da9iaaicdaaaa@3BF4@ , and ur is a signal for robustification. Substituting Eq. (31) in Eq. (30) gives

ω ˜ . =Δg+ u f + u r MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamaaxacabaqcLb saqaaaaaaaaaWdbiqbeM8a39aagaacaaWcbeqaaKqzGeWdbiaac6ca aaGaeyypa0JaeuiLdqKaam4zaiabgUcaRiaadwhak8aadaWgaaWcba qcLbmapeGaamOzaaWcpaqabaqcLbsapeGaey4kaSIaamyDaOWdamaa BaaaleaajugWa8qacaWGYbaal8aabeaaaaa@470E@   (32)

Define y= w ˜ = [ p ˜ , q ˜ , r ˜ ] T = [ y 1 , y 2 , y 3 ] T ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG5bGaeyypa0Jabm4Da8aagaaca8qacqGH9aqpkmaadmaa paqaaKqzGeWdbiqadchapaGbaGaapeGaaiilaiqadghapaGbaGaape GaaiilaiqadkhapaGbaGaaaOWdbiaawUfacaGLDbaapaWaaWbaaSqa beaajugWa8qacaWGubaaaKqzGeGaeyypa0JcdaWadaWdaeaajugib8 qacaWG5bGcpaWaaSbaaSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGeWd biaacYcacaWG5bGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaK qzGeWdbiaacYcacaWG5bGcpaWaaSbaaSqaaKqzadWdbiaaiodaaSWd aeqaaaGcpeGaay5waiaaw2faa8aadaahaaWcbeqaaKqzadWdbiaads faaaqcLbsacqGHiiIZcaWGsbGcpaWaaWbaaSqabeaajugWa8qacaaI Zaaaaaaa@5D40@ and u f = [ u f1 , u f2 , u f3 ] T MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWdaeqaaKqz GeWdbiabg2da9OWaamWaa8aabaqcLbsapeGaamyDaOWdamaaBaaale aajugWa8qacaWGMbGaaGymaaWcpaqabaqcLbsapeGaaiilaiaadwha k8aadaWgaaWcbaqcLbmapeGaamOzaiaaikdaaSWdaeqaaKqzGeWdbi aacYcacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadAgacaaIZaaal8aa beaaaOWdbiaawUfacaGLDbaapaWaaWbaaSqabeaajugWa8qacaWGub aaaaaa@5055@ . The homogeneity-based control input uf is selected as43

u fi ( y i )=− l i sgn( y i ) | y i | μ i ,i=1,2,3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadAgacaWGPbaal8aa beaak8qadaqadaWdaeaajugib8qacaWG5bGcpaWaaSbaaSqaaKqzad WdbiaadMgaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaeyypa0Ja eyOeI0IaamiBaOWdamaaBaaaleaajugWa8qacaWGPbaal8aabeaaju gib8qacaWGZbGaam4zaiaad6gakmaabmaapaqaaKqzGeWdbiaadMha k8aadaWgaaWcbaqcLbmapeGaamyAaaWcpaqabaaak8qacaGLOaGaay zkaaWaaqWaa8aabaqcLbsapeGaamyEaOWdamaaBaaaleaajugWa8qa caWGPbaal8aabeaaaOWdbiaawEa7caGLiWoapaWaaWbaaSqabeaaju gWa8qacqaH8oqBjuaGpaWaaSbaaWqaaKqzadWdbiaadMgaaWWdaeqa aaaajugib8qacaGGSaGaamyAaiabg2da9iaaigdacaGGSaGaaGOmai aacYcacaaIZaaaaa@6506@    (33)

The feedback gains li are chosen such that the polynomial

Π 3 ( s )=s+ l i MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHGoauk8aadaWgaaWcbaqcLbmapeGaaG4maaWcpaqabaGc peWaaeWaa8aabaqcLbsapeGaam4CaaGccaGLOaGaayzkaaqcLbsacq GH9aqpcaWGZbGaey4kaSIaamiBaOWdamaaBaaaleaajugWa8qacaWG Pbaal8aabeaaaaa@44D5@    (34)

is Hurwitz. The exponents μ i MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH8oqBk8aadaWgaaWcbaqcLbmapeGaamyAaaWcpaqabaaa aa@3B00@ are chosen to satisfy μ i ∈( 0,1 ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH8oqBk8aadaWgaaWcbaqcLbmapeGaamyAaaWcpaqabaqc LbsapeGaeyicI4ScdaqadaWdaeaajugib8qacaaIWaGaaiilaiaaig daaOGaayjkaiaawMcaaaaa@4192@ . Using Eq. (33) in Eq. (32), the derivative of y takes the form:

y ˙ = ω ˜ . =−[ l 1 sgn( y 1 ) | y 1 | μ 1 l 2 sgn( y 2 ) | y 2 | μ 2 l 3 sgn( y 3 ) | y 3 | μ 3 ]+( Δg+ u r ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG5bWdayaacaWdbiabg2da9OWdamaaxacabaqcLbsapeGa fqyYdC3dayaaiaaaleqabaqcLbsapeGaaiOlaaaacqGH9aqpcqGHsi slkmaadmaapaqaaKqzGeqbaeqabmqaaaGcbaqcLbsapeGaamiBaOWd amaaBaaaleaajugWa8qacaaIXaaal8aabeaajugib8qacaWGZbGaam 4zaiaad6gakmaabmaapaqaaKqzGeWdbiaadMhak8aadaWgaaWcbaqc LbmapeGaaGymaaWcpaqabaaak8qacaGLOaGaayzkaaWaaqWaa8aaba qcLbsapeGaamyEaOWdamaaBaaaleaajugWa8qacaaIXaaal8aabeaa aOWdbiaawEa7caGLiWoapaWaaWbaaSqabeaajugWa8qacqaH8oqBju aGpaWaaSbaaWqaaKqzadWdbiaaigdaaWWdaeqaaaaaaOqaaKqzGeWd biaadYgak8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsape Gaam4CaiaadEgacaWGUbGcdaqadaWdaeaajugib8qacaWG5bGcpaWa aSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaaGcpeGaayjkaiaawMcaam aaemaapaqaaKqzGeWdbiaadMhak8aadaWgaaWcbaqcLbmapeGaaGOm aaWcpaqabaaak8qacaGLhWUaayjcSdWdamaaCaaaleqabaqcLbmape GaeqiVd0wcfa4damaaBaaameaajugWa8qacaaIYaaam8aabeaaaaaa keaajugib8qacaWGSbGcpaWaaSbaaSqaaKqzadWdbiaaiodaaSWdae qaaKqzGeWdbiaadohacaWGNbGaamOBaOWaaeWaa8aabaqcLbsapeGa amyEaOWdamaaBaaaleaajugWa8qacaaIZaaal8aabeaaaOWdbiaawI cacaGLPaaadaabdaWdaeaajugib8qacaWG5bGcpaWaaSbaaSqaaKqz adWdbiaaiodaaSWdaeqaaaGcpeGaay5bSlaawIa7a8aadaahaaWcbe qaaKqzadWdbiabeY7aTLqba+aadaWgaaadbaqcLbmapeGaaG4maaad paqabaaaaaaaaOWdbiaawUfacaGLDbaajugibiabgUcaROWaaeWaa8 aabaqcLbsapeGaeuiLdqKaam4zaiabgUcaRiaadwhak8aadaWgaaWc baqcLbmapeGaamOCaaWcpaqabaaak8qacaGLOaGaayzkaaaaaa@9BAD@ (35)

where l i ,i=1,2,3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGSbGcpaWaaSbaaSqaaKqzadWdbiaadMgaaSWdaeqaaKqz GeWdbiaacYcacaWGPbGaeyypa0JaaGymaiaacYcacaaIYaGaaiilai aaiodaaaa@4112@ are positive constants and μ i ∈( 0,1 ),i=1,2,3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH8oqBk8aadaWgaaWcbaqcLbmapeGaamyAaaWcpaqabaqc LbsapeGaeyicI4ScdaqadaWdaeaajugib8qacaaIWaGaaiilaiaaig daaOGaayjkaiaawMcaaKqzGeGaaiilaiaadMgacqGH9aqpcaaIXaGa aiilaiaaikdacaGGSaGaaG4maaaa@485A@ . For Δg=0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeuiLdqKaam4zaiabg2da9iaaicdaaaa@3A42@ and u r =0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqz GeWdbiabg2da9iaaicdaaaa@3CAC@ , the system (35) is finite-time stable; that is, its trajectory y(t) converges to the origin y=0 in a finite time.

Super-Twisting (STW) inner loop control subsystem

Now, the design of a robustifying control signal ur is considered for the system Eq. (35) when Δg≠0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeuiLdqKaam4zaiabgcMi5kaaicdaaaa@3B03@ . Define the new variables s 2 ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiabgIGiolaadkfak8aadaahaaWcbeqaaKqzadWdbiaaiodaaa aaaa@3F4B@ and ξ∈ R 3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH+oaEcqGHiiIZcaWGsbGcpaWaaWbaaSqabeaajugWa8qa caaIZaaaaaaa@3D1E@ , satisfying

s 2 =y+ξ∈ R 3 , ξ ˙ =− u f ( y ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaKqz GeWdbiabg2da9iaadMhacqGHRaWkcqaH+oaEcqGHiiIZcaWGsbGcpa WaaWbaaSqabeaajugWa8qacaaIZaaaaKqzGeGaaiilaiqbe67a49aa gaGaa8qacqGH9aqpcqGHsislcaWG1bGcpaWaaSbaaSqaaKqzadWdbi aadAgaaSWdaeqaaOWdbmaabmaapaqaaKqzGeWdbiaadMhaaOGaayjk aiaawMcaaaaa@4FEC@ (36)

Then differentiating s2 gives

s ˙ 2 =Δg+ u f + u r + ξ ˙ =Δg+ u r MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGZbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGOmaaWcpaqa baqcLbsapeGaeyypa0JaeuiLdqKaam4zaiabgUcaRiaadwhak8aada WgaaWcbaqcLbmapeGaamOzaaWcpaqabaqcLbsapeGaey4kaSIaamyD aOWdamaaBaaaleaajugWa8qacaWGYbaal8aabeaajugib8qacqGHRa WkcuaH+oaEpaGbaiaapeGaeyypa0JaeuiLdqKaam4zaiabgUcaRiaa dwhak8aadaWgaaWcbaqcLbmapeGaamOCaaWcpaqabaaaaa@52B7@ (37)

It is of interest to design ur such that the trajectory of the system reaches the sliding surface s2 = 0 in a finite time, and subsequently remains confined to it. There exists a variety of control signals that can force the system in the sliding mode. Here, an STW control law is selected of the form:12,44

u r =− p 1 | s 2 | 1/2 sign( s 2 )+η MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG1bGcpaWaaSbaaSqaaKqzadWdbiaadkhaaSWdaeqaaKqz GeWdbiabg2da9iabgkHiTiaadchak8aadaWgaaWcbaqcLbmapeGaaG ymaaWcpaqabaGcpeWaaqWaa8aabaqcLbsapeGaam4CaOWdamaaBaaa leaajugWa8qacaaIYaaal8aabeaaaOWdbiaawEa7caGLiWoapaWaaW baaSqabeaajugWa8qacaaIXaGaai4laiaaikdaaaqcLbsacaWGZbGa amyAaiaadEgacaWGUbGcdaqadaWdaeaajugib8qacaWGZbGcpaWaaS baaSqaaKqzadWdbiaaikdaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqz GeGaey4kaSIaeq4TdGgaaa@5841@

η ˙ =− p 2 sign( s 2 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaH3oaApaGbaiaapeGaeyypa0JaeyOeI0IaamiCaOWdamaa BaaaleaajugWa8qacaaIYaaal8aabeaajugib8qacaWGZbGaamyAai aadEgacaWGUbGcdaqadaWdaeaajugib8qacaWGZbGcpaWaaSbaaSqa aKqzadWdbiaaikdaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa@47E4@   (38)

where p1 and p2 are appropriate positive constants. Substituting Eq. (38) in (37) gives

s ˙ 2 =Δg− p 1 | s 2 | 1/2 sign( s 2 )+η, p 1 =1.5 L p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGZbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGOmaaWcpaqa baqcLbsapeGaeyypa0JaeuiLdqKaam4zaiabgkHiTiaadchak8aada WgaaWcbaqcLbmapeGaaGymaaWcpaqabaGcpeWaaqWaa8aabaqcLbsa peGaam4CaOWdamaaBaaaleaajugWa8qacaaIYaaal8aabeaaaOWdbi aawEa7caGLiWoapaWaaWbaaSqabeaajugWa8qacaaIXaGaai4laiaa ikdaaaqcLbsacaWGZbGaamyAaiaadEgacaWGUbGcdaqadaWdaeaaju gib8qacaWGZbGcpaWaaSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaaGc peGaayjkaiaawMcaaKqzGeGaey4kaSIaeq4TdGMaaiilaiaadchak8 aadaWgaaWcbaqcLbmapeGaaGymaaWcpaqabaqcLbsapeGaeyypa0Ja aGymaiaac6cacaaI1aGcdaGcaaWdaeaajugib8qacaWGmbGcpaWaaS baaSqaaKqzadWdbiaadchaaSWdaeqaaaWdbeqaaaaa@6669@

η ˙ =− p 2 sign( s 2 ), p 2 =1.1 L p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaH3oaApaGbaiaapeGaeyypa0JaeyOeI0IaamiCaOWdamaa BaaaleaajugWa8qacaaIYaaal8aabeaajugib8qacaWGZbGaamyAai aadEgacaWGUbGcdaqadaWdaeaajugib8qacaWGZbGcpaWaaSbaaSqa aKqzadWdbiaaikdaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaai ilaiaadchak8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsa peGaeyypa0JaaGymaiaac6cacaaIXaGaamitaOWdamaaBaaaleaaju gWa8qacaWGWbaal8aabeaaaaa@53A1@ (39)

Define η b =Δg+η MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaH3oaAk8aadaWgaaWcbaqcLbmapeGaamOyaaWcpaqabaqc LbsapeGaeyypa0JaeuiLdqKaam4zaiabgUcaRiabeE7aObaa@4174@ . Then Eq. (39) gives

s ˙ 2 =− p 1 | s 2 | 1/2 sign( s 2 )+ η b MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGZbWdayaacaGcdaWgaaWcbaqcLbmapeGaaGOmaaWcpaqa baqcLbsapeGaeyypa0JaeyOeI0IaamiCaOWdamaaBaaaleaajugWa8 qacaaIXaaal8aabeaak8qadaabdaWdaeaajugib8qacaWGZbGcpaWa aSbaaSqaaKqzadWdbiaaikdaaSWdaeqaaaGcpeGaay5bSlaawIa7a8 aadaahaaWcbeqaaKqzadWdbiaaigdacaGGVaGaaGOmaaaajugibiaa dohacaWGPbGaam4zaiaad6gakmaabmaapaqaaKqzGeWdbiaadohak8 aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaaak8qacaGLOaGaayzk aaqcLbsacqGHRaWkcqaH3oaAk8aadaWgaaWcbaqcLbmapeGaamOyaa Wcpaqabaaaaa@5A92@

η ˙ b =− p 2 sign( s 2 )+ g u ( t ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaH3oaApaGbaiaakmaaBaaaleaajugWa8qacaWGIbaal8aa beaajugib8qacqGH9aqpcqGHsislcaWGWbGcpaWaaSbaaSqaaKqzad WdbiaaikdaaSWdaeqaaKqzGeWdbiaadohacaWGPbGaam4zaiaad6ga kmaabmaapaqaaKqzGeWdbiaadohak8aadaWgaaWcbaqcLbmapeGaaG OmaaWcpaqabaaak8qacaGLOaGaayzkaaqcLbsacqGHRaWkcaWGNbGc paWaaSbaaSqaaKqzadWdbiaadwhaaSWdaeqaaOWdbmaabmaapaqaaK qzGeWdbiaadshaaOGaayjkaiaawMcaaaaa@5330@   (40)

where g u =d( Δg )/dt MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGNbGcpaWaaSbaaSqaaKqzadWdbiaadwhaaSWdaeqaaKqz GeWdbiabg2da9iaadsgakmaabmaapaqaaKqzGeWdbiabfs5aejaadE gaaOGaayjkaiaawMcaaKqzGeGaai4laiaadsgacaWG0baaaa@4491@ . It is assumed that the trajectories evolve in a region Ω⊂ R 12 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHPoWvcqGHckcZcaWGsbGcpaWaaWbaaSqabeaajugWa8qa caaIXaGaaGOmaaaaaaa@3E1B@ of the state space in which the uncertain function g u MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGNbGcpaWaaSbaaSqaaKqzadWdbiaadwhaaSWdaeqaaaaa @3A42@ satisfies

| g u |=| dΔg( . ) dt |≤ L p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaqWaa8aabaqcLbsapeGaam4zaOWdamaaBaaaleaajugWa8qacaWG 1baal8aabeaaaOWdbiaawEa7caGLiWoajugibiabg2da9OWaaqWaa8 aabaWdbmaalaaapaqaaKqzGeWdbiaadsgacqqHuoarcaWGNbGcdaqa daWdaeaajugib8qacaGGUaaakiaawIcacaGLPaaaa8aabaqcLbsape GaamizaiaadshaaaaakiaawEa7caGLiWoajugibiabgsMiJkaadYea k8aadaWgaaWcbaqcLbmapeGaamiCaaWcpaqabaaaaa@51B4@    (41)

where Lp is a sufficiently large positive constant. The STW control law achieves finite-time convergence of s2 to zero. Therefore, (37) implies that Δg+ u r MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqqHuoarcaWGNbGaey4kaSIaamyDaOWdamaaBaaaleaajugW a8qacaWGYbaal8aabeaaaaa@3D81@ becomes zero after a finite time. Then (32) simplifies to

ω ˜ . = u f MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamaaxacabaqcLb saqaaaaaaaaaWdbiqbeM8a39aagaacaaWcbeqaaKqzGeWdbiaac6ca aaGaeyypa0JaamyDaOWdamaaBaaaleaajugWa8qacaWGMbaal8aabe aaaaa@3ECB@   (42)

which is finite-time stable. However, it should be noted that the SMC law designed for the outer loop accomplishes asymptotic convergence of tracking error w ˜ p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG3bWdayaaiaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baaaaa@3A5C@ because the sliding surface s1=0 in (12) is linear.

Remark 1: We note that ω ˙ v MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaiaakmaaBaaaleaajugWa8qacaWG2baal8aa beaaaaa@3B2C@ used in Eq. (28) is a complex function of state variables. As such a practical way to obtain an approximate ω ˙ v MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaiaakmaaBaaaleaajugWa8qacaWG2baal8aa beaaaaa@3B2C@ is to pass ω v MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHjpWDk8aadaWgaaWcbaqcLbmapeGaamODaaWcpaqabaaa aa@3B24@ through a filter of the form

H d ( s )= s τs+1 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGibGcpaWaaSbaaSqaaKqzadWdbiaadsgaaSWdaeqaaOWd bmaabmaapaqaaKqzGeWdbiaadohaaOGaayjkaiaawMcaaKqzGeGaey ypa0JcdaWcaaWdaeaajugib8qacaWGZbaak8aabaqcLbsapeGaeqiX dqNaam4CaiabgUcaRiaaigdaaaaaaa@45CC@   (43)

where τ≪1 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiXdqNaeSOAI0JaaGymaaaa@3A0A@ . Then following the similar steps of this section, inner loops can be designed. Of course, higher-order accurate differentiator can be designed following Ref. [12] for synthesis.

Simulation results

This section presents results of simulation for the flight path control of a simplified FA-18 model (see ([39]) for model parameters). The complete closed-loop system including the outer loop SMC law and inner loop robust finite-time control law is simulated. Two flight conditions, (H=30,000 (ft), M=0.7) (FC1) and (H=25,000 (ft), M=0.8) (FC2), are considered for simulation, where H is the altitude and M is the Mach number. Although, derivation of controller is based on a simplified aircraft model, neglected control forces are introduced in the model for simulation. The aerodynamic parameters of Ref.39 are used for simulation.

The feedback gains are ( k v0 , k v1 , k v2 , k b0 )=( 3.375 I 3 ,6.75 I 3 ,4.5 I 3 ,1.5 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaam4AaOWdamaaBaaaleaajugWa8qacaWG 2bGaaGimaaWcpaqabaqcLbsapeGaaiilaiaadUgak8aadaWgaaWcba qcLbmapeGaamODaiaaigdaaSWdaeqaaKqzGeWdbiaacYcacaWGRbGc paWaaSbaaSqaaKqzadWdbiaadAhacaaIYaaal8aabeaajugib8qaca GGSaGaam4AaOWdamaaBaaaleaajugWa8qacaWGIbGaaGimaaWcpaqa baaak8qacaGLOaGaayzkaaqcLbsacqGH9aqpkmaabmaapaqaaKqzGe WdbiaaiodacaGGUaGaaG4maiaaiEdacaaI1aGaamysaOWdamaaBaaa leaajugWa8qacaaIZaaal8aabeaajugib8qacaGGSaGaaGOnaiaac6 cacaaI3aGaaGynaiaadMeak8aadaWgaaWcbaqcLbmapeGaaG4maaWc paqabaqcLbsapeGaaiilaiaaisdacaGGUaGaaGynaiaadMeak8aada WgaaWcbaqcLbmapeGaaG4maaWcpaqabaqcLbsapeGaaiilaiaaigda caGGUaGaaGynaaGccaGLOaGaayzkaaaaaa@69A3@ in Eq. (12), K1,K2=(1.5, 1.5) in Eq. (21), ( l 1 , l 2 , l 3 , μ 1 , μ 2 , μ 3 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamiBaOWdamaaBaaaleaajugWa8qacaaI Xaaal8aabeaajugib8qacaGGSaGaamiBaOWdamaaBaaaleaajugWa8 qacaaIYaaal8aabeaajugib8qacaGGSaGaamiBaOWdamaaBaaaleaa jugWa8qacaaIZaaal8aabeaajugib8qacaGGSaGaeqiVd0McpaWaaS baaSqaaKqzadWdbiaaigdaaSWdaeqaaKqzGeWdbiaacYcacqaH8oqB k8aadaWgaaWcbaqcLbmapeGaaGOmaaWcpaqabaqcLbsapeGaaiilai abeY7aTPWdamaaBaaaleaajugWa8qacaaIZaaal8aabeaaaOWdbiaa wIcacaGLPaaaaaa@5517@ = (1, 1.2, 1.3, 6/7,6/7,6/7) in Eq. (35), Lp = 0.2 in Eq. (38), and τ=0.005 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaeqiXdqNaeyypa0JaaGimaiaac6cacaaIWaGaaGimaiaaiwdaaaa@3C9A@ in Eq. (43). For the purpose of illustration, reference trajectory ( V r , χ r , γ r ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamOvaOWdamaaBaaaleaajugWa8qacaWG Ybaal8aabeaajugib8qacaGGSaGaeq4XdmMcpaWaaSbaaSqaaKqzad WdbiaadkhaaSWdaeqaaKqzGeWdbiaacYcacqaHZoWzk8aadaWgaaWc baqcLbmapeGaamOCaaWcpaqabaaak8qacaGLOaGaayzkaaaaaa@4713@ is generated by third order filters are

( s+ λ v ) 3 V r = λ v 3 V * , ( s+ λ χ ) 3 χ r = λ χ 3 χ * , ( s+ λ γ ) 3 γ r = λ γ 3 γ * MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaam4CaiabgUcaRiabeU7aSPWdamaaBaaa leaajugWa8qacaWG2baal8aabeaaaOWdbiaawIcacaGLPaaapaWaaW baaSqabeaajugWa8qacaaIZaaaaKqzGeGaamOvaOWdamaaBaaaleaa jugWa8qacaWGYbaal8aabeaajugib8qacqGH9aqpcqaH7oaBk8aada qhaaWcbaqcLbmapeGaamODaaWcpaqaaKqzadWdbiaaiodaaaqcLbsa caWGwbGcpaWaaWbaaSqabeaajugib8qacaqGQaaaaiaacYcakmaabm aapaqaaKqzGeWdbiaadohacqGHRaWkcqaH7oaBk8aadaWgaaWcbaqc LbmapeGaeq4Xdmgal8aabeaaaOWdbiaawIcacaGLPaaapaWaaWbaaS qabeaajugWa8qacaaIZaaaaKqzGeGaeq4XdmMcpaWaaSbaaSqaaKqz adWdbiaadkhaaSWdaeqaaKqzGeWdbiabg2da9iabeU7aSPWdamaaDa aaleaajugWa8qacqaHhpWyaSWdaeaajugWa8qacaaIZaaaaKqzGeGa eq4XdmMcpaWaaWbaaSqabeaajugWa8qacaqGQaaaaKqzGeGaaiilaO WaaeWaa8aabaqcLbsapeGaam4CaiabgUcaRiabeU7aSPWdamaaBaaa leaajugWa8qacqaHZoWzaSWdaeqaaaGcpeGaayjkaiaawMcaa8aada ahaaWcbeqaaKqzadWdbiaaiodaaaqcLbsacqaHZoWzk8aadaWgaaWc baqcLbmapeGaamOCaaWcpaqabaqcLbsapeGaeyypa0Jaeq4UdWMcpa Waa0baaSqaaKqzadWdbiabeo7aNbWcpaqaaKqzadWdbiaaiodaaaqc LbsacqaHZoWzk8aadaahaaWcbeqaaKqzadWdbiaabQcaaaaaaa@8C50@    (44)

where V*, X*, and γ * MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHZoWzk8aadaahaaWcbeqaaKqzadWdbiaabQcaaaaaaa@3A97@ are the command inputs. The poles of these three filters are at -0.2. The reference inertial position trajectory X 1r =( x r , y r , z r ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGybGcpaWaaSbaaSqaaKqzadWdbiaaigdacaWGYbaal8aa beaajugib8qacqGH9aqpkmaabmaapaqaaKqzGeWdbiaadIhak8aada WgaaWcbaqcLbmapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiaadMha k8aadaWgaaWcbaqcLbmapeGaamOCaaWcpaqabaqcLbsapeGaaiilai aadQhak8aadaWgaaWcbaqcLbmapeGaamOCaaWcpaqabaaak8qacaGL OaGaayzkaaaaaa@4C3F@ , and its derivatives X ˙ 1r , X ¨ 1r , X ⃛ 1r MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWGybWdayaacaGcdaWgaaWcbaqcLbmapeGaaGymaiaadkha aSWdaeqaaKqzGeWdbiaacYcak8aadaWfGaqaaKqzGeWdbiaadIfaaS WdaeqabaqcLbsapeGaaiiQaaaakmaaBaaaleaajugWaiaaigdacaWG YbaaleqaaKqzGeGaaiilaiqadIfapaGbaqaakmaaBaaaleaajugWa8 qacaaIXaGaamOCaaWcpaqabaaaaa@4891@ are constructed using ( V r , χ r , γ r ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamOvaOWdamaaBaaaleaajugWa8qacaWG Ybaal8aabeaajugib8qacaGGSaGaeq4XdmMcpaWaaSbaaSqaaKqzad WdbiaadkhaaSWdaeqaaKqzGeWdbiaacYcacqaHZoWzk8aadaWgaaWc baqcLbmapeGaamOCaaWcpaqabaaak8qacaGLOaGaayzkaaaaaa@4714@ and its derivatives generated by the filters, and the kinematic Eq. (1). Two kinds of maneuvers are considered. These are a 1800 climbing turn and climbing a helical path. For robustness analysis, control system is designed using off-nominal values of the aerodynamic derivatives. For simulation, the sign functions in the stabilizing control laws equations (35) and (39) are replaced by the saturation function (sat(.)), where sat ( t )=t/ϵ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamiDaaGccaGLOaGaayzkaaqcLbsacqGH 9aqpcaWG0bGaai4lamrr1ngBPrwtHrhAXaqeguuDJXwAKbstHrhAG8 KBLbacfaGccqWF1pG8aaa@48AD@ if | t |<ϵ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaqWaa8aabaWdbiaadshaaiaawEa7caGLiWoacqGH8aaptuuDJXwA K1uy0HwmaeHbfv3ySLgzG0uy0Hgip5wzaGqbaiab=v=aYdaa@4766@ , and sat (t) = sign (t), if | t |<ϵ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaqWaa8aabaWdbiaadshaaiaawEa7caGLiWoacqGH8aaptuuDJXwA K1uy0HwmaeHbfv3ySLgzG0uy0Hgip5wzaGqbaiab=v=aYdaa@4766@ . For simulation ϵ MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaamrr1ngBPrwtHr hAXaqeguuDJXwAKbstHrhAG8KBLbacfaaeaaaaaaaaa8qacqWF1pG8 aaa@4228@ =0.001 has been used. For ω ˙ v MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacuaHjpWDpaGbaiaakmaaBaaaleaajugWa8qacaWG2baal8aa beaaaaa@3B2D@ , Eq. (43) is used where is chosen as 0.005.

A1. Closed-loop control at FC1: climbing path and helical path

The complete closed-loop system using sliding mode outer loop and robust finite-time inner loop control systems is simulated. For the outer loop design, nominal values of parameters are assumed to be 70% lower than the actual values. In order to avoid control chattering a continuous approximation of sgn function by saturation function is used for simulation.

First simulation is done for FC1. The initial conditions are (x( 0 )=y( 0 )=0,z( 0 )=−H,V( 0 )= V 0 =696.39 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaaiikaiaadIhadaqadaWdaeaapeGaaGimaaGaayjkaiaawMcaaiab g2da9iaadMhadaqadaWdaeaapeGaaGimaaGaayjkaiaawMcaaiabg2 da9iaaicdacaGGSaGaamOEamaabmaapaqaa8qacaaIWaaacaGLOaGa ayzkaaGaeyypa0JaeyOeI0IaamisaiaacYcacaWGwbWaaeWaa8aaba WdbiaaicdaaiaawIcacaGLPaaacqGH9aqpcaWGwbWdamaaBaaaleaa peGaaGimaaWdaeqaaOWdbiabg2da9iaaiAdacaaI5aGaaGOnaiaac6 cacaaIZaGaaGyoaaaa@53A9@ [ft/s], χ( 0 )=0,γ( 0 )=0, MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape Gaeq4Xdm2aaeWaa8aabaWdbiaaicdaaiaawIcacaGLPaaacqGH9aqp caaIWaGaaiilaiabeo7aNnaabmaapaqaa8qacaaIWaaacaGLOaGaay zkaaGaeyypa0JaaGimaiaacYcaaaa@4332@ α( 0 )= α 0 =0.0691[rad],β( 0 )=0,μ( 0 )=0,ϕ( 0 )=0,θ( 0 )= α 0 ,ω( 0 )=0 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHXoqykmaabmaapaqaaKqzGeWdbiaaicdaaOGaayjkaiaa wMcaaKqzGeGaeyypa0JaeqySdeMcpaWaaSbaaSqaaKqzadWdbiaaic daaSWdaeqaaKqzGeWdbiabg2da9iaaicdacaGGUaGaaGimaiaaiAda caaI5aGaaGymaiaacUfacaWGYbGaamyyaiaadsgacaGGDbGaaiilai abek7aIPWaaeWaa8aabaqcLbsapeGaaGimaaGccaGLOaGaayzkaaqc LbsacqGH9aqpcaaIWaGaaiilaiabeY7aTPWaaeWaa8aabaqcLbsape GaaGimaaGccaGLOaGaayzkaaqcLbsacqGH9aqpcaaIWaGaaiilaiab ew9aMPWaaeWaa8aabaqcLbsapeGaaGimaaGccaGLOaGaayzkaaqcLb sacqGH9aqpcaaIWaGaaiilaiabeI7aXPWaaeWaa8aabaqcLbsapeGa aGimaaGccaGLOaGaayzkaaqcLbsacqGH9aqpcqaHXoqyk8aadaWgaa WcbaqcLbmapeGaaGimaaWcpaqabaqcLbsapeGaaiilaiabeM8a3PWa aeWaa8aabaqcLbsapeGaaGimaaGccaGLOaGaayzkaaqcLbsacqGH9a qpcaaIWaaaaa@760E@ . Smooth velocity, heading angle, and flight path angle trajectories are generated by the third-order filters for 180degree turn using the reference input ( V * , χ * , γ * )=( V 0 ,0,0 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamOvaOWdamaaCaaaleqabaqcLbmapeGa aeOkaaaajugibiaacYcacqaHhpWyk8aadaahaaWcbeqaaKqzadWdbi aabQcaaaqcLbsacaGGSaGaeq4SdCMcpaWaaWbaaSqabeaajugWa8qa caqGQaaaaaGccaGLOaGaayzkaaqcLbsacqGH9aqpkmaabmaapaqaaK qzGeWdbiaadAfak8aadaWgaaWcbaqcLbmapeGaaGimaaWcpaqabaqc LbsapeGaaiilaiaaicdacaGGSaGaaGimaaGccaGLOaGaayzkaaaaaa@5040@ for t∈[ 0,10 ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG0bGaeyicI4ScdaqcsaWdaeaajugib8qacaaIWaGaaiil aiaaigdacaaIWaaakiaawUfacaGLPaaaaaa@3EB0@ and, ( V 0 +50,180[deg],20[deg]) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaaiikaiaadAfapaWaaSbaaSqaa8qacaaIWaaapaqabaGcpeGaey4k aSIaaGynaiaaicdacaGGSaGaaGymaiaaiIdacaaIWaGaai4waiGacs gacaGGLbGaai4zaiaac2facaGGSaGaaGOmaiaaicdacaGGBbGaciiz aiaacwgacaGGNbGaaiyxaiaacMcaaaa@49F5@ for t≥10 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaamiDaiabgwMiZkaaigdacaaIWaaaaa@3A64@ . For helical path control, reference trajectory is generated using heading angle turn rate of 6 [deg/s], V * = V 0 +50( ft/s ), χ * =6( t−10 )[deg] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWGwbGcpaWaaWbaaSqabeaajugWa8qacaqGQaaaaKqzGeWd aiabg2da9iaadAfakmaaBaaaleaajugWaiaaicdaaSqabaqcLbsacq GHRaWkcaaI1aGaaGimaOWaaeWaaeaajugib8qacaWGMbGaamiDaiaa c+cacaWGZbaak8aacaGLOaGaayzkaaqcLbsapeGaaiilaiabeE8aJP WdamaaCaaaleqabaqcLbmapeGaaeOkaaaajugibiabg2da9iaaiAda kmaabmaapaqaaKqzGeWdbiaadshacqGHsislcaaIXaGaaGimaaGcca GLOaGaayzkaaqcLbsacaGGBbGaciizaiaacwgacaGGNbGaaiyxaaaa @5976@ , γ * =20[deg] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacqaHZoWzk8aadaahaaWcbeqaaKqzadWdbiaabQcaaaqcLbsa paGaeyypa0JaaGOmaiaaicdacaGGBbGaciizaiaacwgacaGGNbGaai yxaaaa@422F@ and t≥10[sec] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape GaamiDaiabgwMiZkaaigdacaaIWaGaai4waiGacohacaGGLbGaai4y aiaac2faaaa@3EED@ for . These signals are used to construct the reference position trajectories. The reference sideslip angle is zero. Simulated responses for 1800 turn are shown in Figure 1 and Figure 2. Those for helical path following are shown in Figure. 3 and Figure 4. In the figures, ( E rx , E ry , E rz ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaajugWa8qacaWG YbGaamiEaaWcpaqabaqcLbsapeGaaiilaiaadweak8aadaWgaaWcba qcLbmapeGaamOCaiaadMhaaSWdaeqaaKqzGeWdbiaacYcacaWGfbGc paWaaSbaaSqaaKqzadWdbiaadkhacaWG6baal8aabeaaaOWdbiaawI cacaGLPaaaaaa@4833@ denotes the position tracking error w ˜ p MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qaceWG3bWdayaaiaGcdaWgaaWcbaqcLbmapeGaamiCaaWcpaqa baaaaa@3A5C@ . We observe smooth trajectory following in these figures.
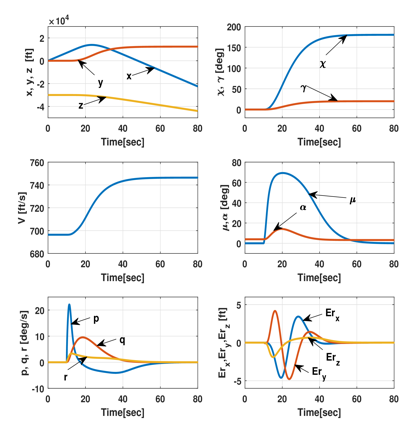
Figure 1 Climbing 1800 turn at FC1: Top to bottom (left column), (x, y, z), V, (p, q, r), Top to Bottom (right column) (χ,γ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeE8aJjaacYcacqaHZoWzcaGGPaaaaa@3C05@ ,<math display='block' xmlns='http://www.w3.org/1998/Math/MathML'>
<semantics>
<mrow>
<mo stretchy='false'>(</mo><mi>&#x03BC;</mi><mo>,</mo><mi>&#x03B1;</mi><mo stretchy='false'>)</mo></mrow>
<annotation encoding='MathType-MTEF'>MathType@MTEF@5@5@+=
feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn
hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr
4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf
ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr
0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai
abeY7aTjaacYcacqaHXoqycaGGPaaaaa@3BFC@
</annotation>
</semantics>
</math>
, tracking error .
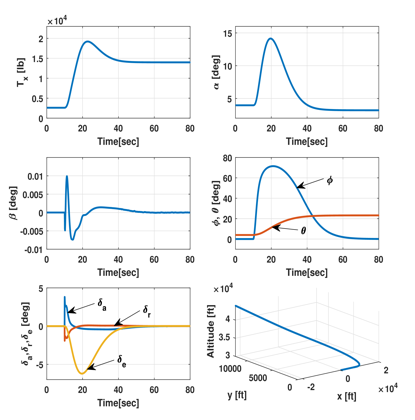
Figure 2 Climbing 1800 turn at FC1: Top to bottom (left column) ( T x ,β,( δ a , δ r , δ e ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai aadsfakmaaBaaaleaajugWaiaadIhaaSqabaqcLbsacaGGSaGaeqOS diMaaiilaiaacIcacqaH0oazkmaaBaaaleaajugWaiaadggaaSqaba qcLbsacaGGSaGaeqiTdqMcdaWgaaWcbaqcLbmacaWGYbaaleqaaKqz GeGaaiilaiabes7aKPWaaSbaaSqaaKqzadGaamyzaaWcbeaajugibi aacMcaaaa@4E88@ , Top to bottom (right column), (α),(ϕ,θ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaiaacIcacqaHXo qycaGGPaGaaiilaiaacIcacqaHvpGzcaGGSaGaeqiUdeNaaiykaaaa @3F3E@ , 3-D plot (x, y, Altitude).

Figure 3 Helical path control at FC1: Top to bottom (left column), (x, y, z), V, (p, q, r), Top to Bottom (right column) (χ,γ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeE8aJjaacYcacqaHZoWzcaGGPaaaaa@3C05@ , (μ,α) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeY7aTjaacYcacqaHXoqycaGGPaaaaa@3BFC@ , tracking error ( Er x , Er y , Er z ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaaeyraiaabkhak8aadaWgaaWcbaqcLbma peGaaeiEaaWcpaqabaqcLbsapeGaaiilaiaabweacaqGYbGcpaWaaS baaSqaaKqzadWdbiaabMhaaSWdaeqaaKqzGeWdbiaacYcacaqGfbGa aeOCaOWdamaaBaaaleaajugWa8qacaqG6baal8aabeaaaOWdbiaawI cacaGLPaaaaaa@4821@ .

Figure 4 Helical path control at FC1: Top to bottom (left column) ( T x ,β,( δ a , δ r , δ e ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai aadsfakmaaBaaaleaajugWaiaadIhaaSqabaqcLbsacaGGSaGaeqOS diMaaiilaiaacIcacqaH0oazkmaaBaaaleaajugWaiaadggaaSqaba qcLbsacaGGSaGaeqiTdqMcdaWgaaWcbaqcLbmacaWGYbaaleqaaKqz GeGaaiilaiabes7aKPWaaSbaaSqaaKqzadGaamyzaaWcbeaajugibi aacMcaaaa@4E88@ , Top to bottom (right column), (α),(ϕ,θ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaiaacIcacqaHXo qycaGGPaGaaiilaiaacIcacqaHvpGzcaGGSaGaeqiUdeNaaiykaaaa @3F3E@ , 3-D plot (x, y, Altitude).

For 1800 turn, maximum tracking errors ( | E rx |,| E ry |,| E rz | ) max =(4.6127, 4.7879, 1.8943)[ ft ] MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaapaWaaSbaaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWc paqabaqcLbsacqGH9aqpcaGGOaGcpeGaaGinaiaac6cacaaI2aGaaG ymaiaaikdacaaI3aGaaiilaiaabccacaaI0aGaaiOlaiaaiEdacaaI 4aGaaG4naiaaiMdacaGGSaGaaeiiaiaaigdacaGGUaGaaGioaiaaiM dacaaI0aGaaG4ma8aacaGGPaWaamWaaeaapeGaamOzaiaadshaa8aa caGLBbGaayzxaaaaaa@6EA2@ , steady state tracking errors ( | E rx |,| E ry |,| E rz | )( t f )=( 0.2316,0.6025,0.4294 )× 10 −3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaadaqadaWdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqz adWdbiaadAgaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaeyypa0 JcdaqadaWdaeaajugib8qacaaIWaGaaiOlaiaaikdacaaIZaGaaGym aiaaiAdacaGGSaGaaGimaiaac6cacaaI2aGaaGimaiaaikdacaaI1a GaaiilaiaaicdacaGGUaGaaGinaiaaikdacaaI5aGaaGinaaGccaGL OaGaayzkaaqcLbsacqGHxdaTcaaIXaGaaGimaOWdamaaCaaaleqaba qcLbmapeGaeyOeI0IaaG4maaaaaaa@72BF@ [ft] as shown in Figure 1, maximum trust Tx(max) = 19,206[lb], maximum control deflections ( δ a , δ r , δ e ) max MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaapaWaaS baaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWcpaqabaaaaa@4C13@ = (3.8127, 1.9190, 6.2162)[deg], and steady state control deflections ( δ a , δ r , δ e )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaadaqada Wdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWd aeqaaaGcpeGaayjkaiaawMcaaaaa@4D7E@ = (0.0009, 0.0003, 0.0097)[deg] as shown in Figure 2 where t f =80 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeaeaaaaaa aaa8qacaWG0bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWdaeqaaKqz GeWdbiabg2da9iaaiIdacaaIWaaaaa@3D61@ [sec]. For helical path following, maximum tracking errors ( | E rx |,| E ry |,| E rz | ) max MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaapaWaaSbaaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWc paqabaaaaa@57A4@ = (7.1885, 6.7945, 1.6778)[ft], steady state tracking errors ( | E rx |,| E ry |,| E rz | )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaadaqadaWdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqz adWdbiaadAgaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa@590E@ = (5.1728 3.5841 0.0004)[ft] as shown in Figure 3, maximum trust Tx(max) = 23,763[lb], maximum control deflections ( δ a , δ r , δ e ) max MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaapaWaaS baaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWcpaqabaaaaa@4C13@ = (2.5974, 1.3176, 7.0267)[deg], and steady state control deflections ( δ a , δ r , δ e )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaadaqada Wdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWd aeqaaaGcpeGaayjkaiaawMcaaaaa@4D7E@ = (0.5081, 0.2265, 6.1839)[deg] as shown in Figure 4. However we observe oscillatory x and y position tracking error for helical path tracking. This is apparently due to simplified inner loop design in which nominal function have been set to zero.

A2. Closed-loop control at FC2: climbing path and helical path

Flight condition FC2 is simulated, but the feedback gains of the outer and the inner loops designed for case A1 are retained. Simulated responses for 1800 turn are shown in Figure 5 and Figure 6. Those for helical path following are shown in Figure 7 and Figure 8. We also observe smooth trajectory following.
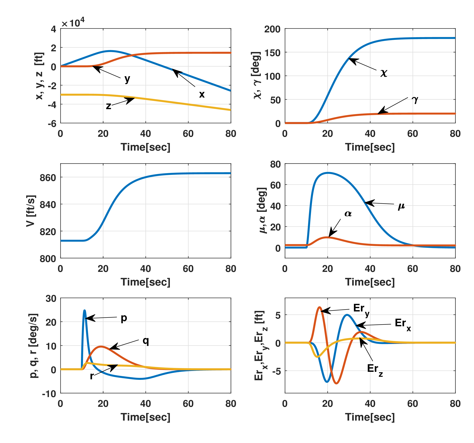
Figure 5 Climbing 1800 turn at FC1: Top to bottom (left column), (x, y, z), V, (p, q, r), Top to Bottom (right column) (χ,γ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeE8aJjaacYcacqaHZoWzcaGGPaaaaa@3C05@ , (μ,α) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeY7aTjaacYcacqaHXoqycaGGPaaaaa@3BFC@ , tracking error ( Er x , Er y , Er z ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaaeyraiaabkhak8aadaWgaaWcbaqcLbma peGaaeiEaaWcpaqabaqcLbsapeGaaiilaiaabweacaqGYbGcpaWaaS baaSqaaKqzadWdbiaabMhaaSWdaeqaaKqzGeWdbiaacYcacaqGfbGa aeOCaOWdamaaBaaaleaajugWa8qacaqG6baal8aabeaaaOWdbiaawI cacaGLPaaaaaa@4821@ .

Figure 6 Climbing 1800 turn at FC1: Top to bottom (left column) ( T x ,β,( δ a , δ r , δ e ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai aadsfakmaaBaaaleaajugWaiaadIhaaSqabaqcLbsacaGGSaGaeqOS diMaaiilaiaacIcacqaH0oazkmaaBaaaleaajugWaiaadggaaSqaba qcLbsacaGGSaGaeqiTdqMcdaWgaaWcbaqcLbmacaWGYbaaleqaaKqz GeGaaiilaiabes7aKPWaaSbaaSqaaKqzadGaamyzaaWcbeaajugibi aacMcaaaa@4E88@ , Top to bottom (right column), (α),(ϕ,θ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaiaacIcacqaHXo qycaGGPaGaaiilaiaacIcacqaHvpGzcaGGSaGaeqiUdeNaaiykaaaa @3F3E@ , 3-D plot (x, y, Altitude).

Figure 7 Helical path control at FC2: Top to bottom (left column), (x, y, z), V, (p, q, r), Top to Bottom (right column) (χ,γ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeE8aJjaacYcacqaHZoWzcaGGPaaaaa@3C05@ , (μ,α) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai abeY7aTjaacYcacqaHXoqycaGGPaaaaa@3BFC@ , tracking error ( Er x , Er y , Er z ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaaeyraiaabkhak8aadaWgaaWcbaqcLbma peGaaeiEaaWcpaqabaqcLbsapeGaaiilaiaabweacaqGYbGcpaWaaS baaSqaaKqzadWdbiaabMhaaSWdaeqaaKqzGeWdbiaacYcacaqGfbGa aeOCaOWdamaaBaaaleaajugWa8qacaqG6baal8aabeaaaOWdbiaawI cacaGLPaaaaaa@4821@ .

Figure 8 Helical path control at FC2: Top to bottom (left column) ( T x ,β,( δ a , δ r , δ e ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaKqzGeGaaiikai aadsfakmaaBaaaleaajugWaiaadIhaaSqabaqcLbsacaGGSaGaeqOS diMaaiilaiaacIcacqaH0oazkmaaBaaaleaajugWaiaadggaaSqaba qcLbsacaGGSaGaeqiTdqMcdaWgaaWcbaqcLbmacaWGYbaaleqaaKqz GeGaaiilaiabes7aKPWaaSbaaSqaaKqzadGaamyzaaWcbeaajugibi aacMcaaaa@4E88@ , Top to bottom (right column), (α),(ϕ,θ) MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaiaacIcacqaHXo qycaGGPaGaaiilaiaacIcacqaHvpGzcaGGSaGaeqiUdeNaaiykaaaa @3F3E@ , 3-D plot (x, y, Altitude).

For 1800 turn, maximum tracking errors ( | E rx |,| E ry |,| E rz | ) max MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaapaWaaSbaaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWc paqabaaaaa@57A4@ = (6.9875, 7.2683, 2.52 22)[ft], steady state tracking errors ( | E rx |,| E ry |,| E rz | )( t f )=( 0.2068,0.1960,0.5157 )× 10 −3 MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaadaqadaWdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqz adWdbiaadAgaaSWdaeqaaaGcpeGaayjkaiaawMcaaKqzGeGaeyypa0 JcdaqadaWdaeaajugib8qacaaIWaGaaiOlaiaaikdacaaIWaGaaGOn aiaaiIdacaGGSaGaaGimaiaac6cacaaIXaGaaGyoaiaaiAdacaaIWa GaaiilaiaaicdacaGGUaGaaGynaiaaigdacaaI1aGaaG4naaGccaGL OaGaayzkaaqcLbsacqGHxdaTcaaIXaGaaGimaOWdamaaCaaaleqaba qcLbmapeGaeyOeI0IaaG4maaaaaaa@72C5@ [ft] as shown in Figure 5, maximum trust Tx(max) = 16,847[lb], maximum control deflections ( δ a , δ r , δ e ) max MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaapaWaaS baaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWcpaqabaaaaa@4C13@ = ( 2.9820, 0.7925, 5.1556)[deg], and steady state control deflections ( δ a , δ r , δ e )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaadaqada Wdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWd aeqaaaGcpeGaayjkaiaawMcaaaaa@4D7E@ = (0.0189, 0.0020, 0.8759)[deg] as shown in Figure 6 where tf = 80 [sec]. For helical path following, maximum tracking errors ( | E rx |,| E ry |,| E rz | ) max MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaapaWaaSbaaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWc paqabaaaaa@57A4@ = (11.3897, 10.9421, 2.2733)[ft], steady state tracking errors ( | E rx |,| E ry |,| E rz | )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaWdbmaaemaapaqaaKqzGeWdbiaadweak8aadaWgaaWc baqcLbmapeGaamOCaiaadIhaaSWdaeqaaaGcpeGaay5bSlaawIa7aK qzGeGaaiilaOWaaqWaa8aabaqcLbsapeGaamyraOWdamaaBaaaleaa jugWa8qacaWGYbGaamyEaaWcpaqabaaak8qacaGLhWUaayjcSdqcLb sacaGGSaGcdaabdaWdaeaajugib8qacaWGfbGcpaWaaSbaaSqaaKqz adWdbiaadkhacaWG6baal8aabeaaaOWdbiaawEa7caGLiWoaaiaawI cacaGLPaaadaqadaWdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqz adWdbiaadAgaaSWdaeqaaaGcpeGaayjkaiaawMcaaaaa@590E@ = (8.0318, 6.4432, 0.0006)[ft] as shown in Figure 7, maximum trust Tx(max) = 20,432[lb], maximum control deflections ( δ a , δ r , δ e ) max MathType@MTEF@5@5@+= feaagKart1ev2aaatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaapaWaaS baaSqaaKqzadWdbiaad2gacaWGHbGaamiEaaWcpaqabaaaaa@4C13@ = ( 2.1193, 0.5700, 6.1582)[deg], and steady state control deflections ( δ a , δ r , δ e )( t f ) MathType@MTEF@5@5@+= feaagKart1ev2aqatCvAUfeBSjuyZL2yd9gzLbvyNv2CaerbuLwBLn hiov2DGi1BTfMBaeXatLxBI9gBaerbd9wDYLwzYbItLDharqqtubsr 4rNCHbGeaGqk0=grViea0dXdh9vqqj=hEeeu0xXdbba9frFj0=OqFf ea0dXdd9vqaq=JfrVkFHe9pgea0dXdar=Jb9hs0dXdbPYxe9vr0=vr 0=vqpWqaaeaabiGaciaacaqabeaadaqaaqaaaOqaaabaaaaaaaaape WaaeWaa8aabaqcLbsapeGaeqiTdqMcpaWaaSbaaSqaaKqzadWdbiaa dggaaSWdaeqaaKqzGeWdbiaacYcacqaH0oazk8aadaWgaaWcbaqcLb mapeGaamOCaaWcpaqabaqcLbsapeGaaiilaiabes7aKPWdamaaBaaa leaajugWa8qacaWGLbaal8aabeaaaOWdbiaawIcacaGLPaaadaqada Wdaeaajugib8qacaWG0bGcpaWaaSbaaSqaaKqzadWdbiaadAgaaSWd aeqaaaGcpeGaayjkaiaawMcaaaaa@4D7E@ = ( 0.4879, 0.0947, 5.7843)[deg] as shown in Figure 8. However we also observe oscillatory x and y position tracking error for helical path tracking.

Conclusion

This article proposed a composite two-layer architecture for the 3-D spatial trajectory tracking of a nonlinear uncertain F/A-18 aircraft model. First, an outer loop sliding mode control (SMC) system was designed to achieve 3-D spatial trajectory (x, y, z) and control using a virtual angular velocity, termed wv, and the derivative of forward thrust. Then for the inner loop, (i) a nonlinear nominal control law based on geometric homogeneity and (ii) a super-twisting control law were designed. These two inner loop control laws are continuous. The inner loop control systems achieved finite-time convergence of the roll, pitch, and yaw angular rates (p, q, r) to the computed virtual angular velocity wv. Stability of the closed-loop system was established through Lyapunov analysis. Simulation results for a 1800 turn and helical path following were obtained. It is observed that the complete closed-loop control system accomplishes precise and smooth 3-D spatial trajectory control in spite of uncertainties in the nonlinear F/A-18 model parameters.

Acknowledgments

None.

Conflicts of interest

The authors declare that there is no conflict of interest.

Funding

None.

References

  1. Meyer G, Su R, Hunt LR. Application of nonlinear transformations to automatic flight control. Automatica. 1984;20(1):103–107.
  2. Singh SN. A modified algorithm for invertibility in nonlinear systems. IEEE Trans Autom Control. 1981;26:595–598.
  3. Singh SN, Schy AA. Output feedback nonlinear decoupled control synthesis and observer design for maneuvering aircraft. Int J Control. 1980;31(4):781–806.
  4. Lane SH, Stengel RF. Flight control design using nonlinear inverse dynamics. Automatica. 1988;24(4):471–484.
  5. Snell SA, Enns DF, Garrad WL. Nonlinear inversion flight control for a supermaneuverable aircraft. J Guid Control Dyn. 1992;15(4):976–984.
  6. Azam M, Singh SN. Invertibility and trajectory control for nonlinear maneuvers for aircraft. J Guid Control Dyn. 1994;17(1):192–200.
  7. Bugajski DJ, Enns DF, Elgersma MR. A dynamic inversion based control law with application to a high angle-of-attack research vehicle. In: Proceedings of the AIAA Guidance, Navigation, and Control Conference. AIAA; 1990:826-839. AIAA Paper 90–3407.
  8. Enns D. Robustness of dynamic inversion vs μ-synthesis: lateral directional flight control example. In: Proceedings of the AIAA Guidance, Navigation, and Control Conference. AIAA; 1990:210-222. AIAA Paper 90–3338.
  9. Reiner J, Balas GJ, Garrad WL. Robust dynamic inversion for control of highly maneuverable aircraft. J Guid Control Dyn. 1995;18(1):18–24.
  10. Adams RJ, Banda SS. Robust flight control design using dynamic inversion and structured singular value synthesis. IEEE Trans Control Syst Technol. 1993;1(2):80–92.
  11. Slotine JJE, Li W. Applied Nonlinear Control. Prentice-Hall; 1991:276-309.
  12. Shtessel Y, Edwards C, Fridman L, et al. Sliding Mode Control and Observation. Birkhäuser; 2014.
  13. Gopalaswamy S, Hedrick JK. Tracking nonlinear nonminimum phase systems using sliding control. Int J Control. 1993;57(5):1141–1158.
  14. Shtessel Y, Buffington J, Banda S. Multiple time scale flight control using reconfigurable sliding modes. J Guid Control Dyn. 1999;22(6):873–883.
  15. Shkolnikov IA, Shtessel YB. Aircraft nonminimum phase control in dynamic sliding manifolds. J Guid Control Dyn. 2001;24(3):566–567.
  16. Raj K, Muthukumar V, Singh SN, et al. Finite-time sliding mode and super-twisting control of fighter aircraft. Aerosp Sci Technol. 2018;82-83:487–498.
  17. Raj K. Fighter Aircraft Guidance and Control. PhD dissertation. Department of Electrical and Computer Engineering, University of Nevada, Las Vegas; 2020.
  18. Raj K, Muthukumar V, Singh SN, et al. Robust higher-order sliding mode control systems for roll-coupled maneuvers of aircraft using output feedback. In: 2018 Atmospheric Flight Mechanics Conference. American Institute of Aeronautics and Astronautics; 2018. AIAA Paper 2019-3180.
  19. Narendra KS, Annaswamy AN. Stable Adaptive Systems. Prentice-Hall; 1989.
  20. Ioannou PA, Sun J. Robust Adaptive Control. Prentice-Hall; 1995.
  21. Singh SN, Steinberg ML. Adaptive control of feedback linearizable nonlinear systems with application to flight control. J Guid Control Dyn. 1996;19(4):871–877.
  22. Farrell J, Sharma M, Polycarpou M. Backstepping–based flight control with adaptive function approximation. J Guid Control Dyn. 2005;28(6):1089–1102.
  23. Farrell JA, Polycarpou MM, et al. Adaptive backstepping with magnitude, rate, and bandwidth constraints: aircraft longitude control. In: Proceedings of the American Control Conference. 2003:3898–3903.
  24. Sharma M, Ward DG. Flight–path angle control via neuro–adaptive backstepping. In: AIAA Guidance, Navigation, and Control Conference and Exhibit. American Institute of Aeronautics and Astronautics; 2002.
  25. Calise AJ, Lee S, Sharma M. Development of a reconfigurable flight control law for tailless aircraft. J Guid Control Dyn. 2001;24(5):896–902.
  26. Suresh S, Omkar SN, Mani V, et al. Nonlinear adaptive neural controller for unstable aircraft. J Guid Control Dyn. 2005;28(6):1103–1111.
  27. Sonneveldt L, Chu QP, Mulder JA. Nonlinear flight control design using constrained adaptive backstepping. J Guid Control Dyn. 2007;30(2):322–336.
  28. Shin DH, Kim Y. Reconfigurable flight control system design using adaptive neural networks. IEEE Trans Control Syst Technol. 2004;12(1):543–550.
  29. Xu H, Mirmirani D, Ioannou PA. Adaptive sliding mode control design for a hypersonic flight vehicle. J Guid Control Dyn. 2004;27(5):829–838.
  30. Calise AJ, Rysdyk R. Nonlinear adaptive flight control using neural networks. IEEE Control Syst Mag. 1998;18(6):14–25.
  31. Balakrishnan SN, Biega V. Adaptive–critic–based neural networks for aircraft optimal control. J Guid Control Dyn. 1996;19(4):893–898.
  32. Lee KW, Nambisan P, Singh SN. Adaptive variable structure control of aircraft with an unknown high–frequency gain matrix. J Guid Control Dyn. 2008;31(1):194–203.
  33. Wang J, Patel VV, Cao C, et al. Novel L1 adaptive control methodology for aerial refueling with guaranteed transient performance. J Guid Control Dyn. 2008;31(1):182–193.
  34. Lee KW, Singh SN, Raj K. Composite adaptive roll–coupled aircraft maneuvers and parameter estimation. In: SciTech 2025 Forum. American Institute of Aeronautics and Astronautics; 2025. AIAA Paper 2025–2078.
  35. Menon PKA, Badgett ME, Walker RA, et al. Nonlinear flight test trajectory controllers for aircraft. J Guid Control Dyn. 1987;10(1):67–72.
  36. Oznalbant Z, Chakravarthy A, Dogan A. Determination of control inputs of a fixed–wing aircraft for a given spatial trajectory. In: AIAA SciTech Forum. 2020; Orlando, FL.
  37. Bhardwaj P, Holzapfel F. Unified trajectory control for vertical take–off and landing transition aircraft. In: AIAA Aviation Forum and Ascend. 2024; Las Vegas, NV.
  38. Hattis P, Malchow H, Shaughnessy J, et al. Integrated trajectory and control analysis for generic hypersonic vehicles. In: Proceedings of the 3rd International Aerospace Planes Conference. 1991; Orlando, FL.
  39. Singh SN, Steinberg M, Page AB. Nonlinear adaptive and sliding mode flight path control of F/A–18 model. IEEE Trans Aerosp Electron Syst. 2003;39(4):1250–1262.
  40. Lee KW, Ramasamy S, Singh SN. Adaptive sliding mode 3–D trajectory control of F/A–18 model via SDU decomposition. In: Proceedings of the AIAA Guidance, Navigation, and Control Conference and Exhibit. 2008; Honolulu, HI.
  41. Miele A. Flight Mechanics: Theory of Flight Paths. Addison–Wesley; 1962.
  42. Etkin B. Dynamics of Atmospheric Flight. Wiley; 1972.
  43. Bhat SP, Bernstein DS. Geometric homogeneity with applications to finite–time stability. Math Control Signals Syst. 2005;17:101–127.
  44. Defoort M, Floquet T, Kokosy A, et al. A novel higher order sliding mode control scheme. Syst Control Lett. 2009;58:102–108.
Creative Commons Attribution License

©2026 Lee, et al. This is an open access article distributed under the terms of the, which permits unrestricted use, distribution, and build upon your work non-commercially.